Mid-360S + FAST-LIO2 + MAVROS + PX4 真机部署测试
开始之前,已经完成了三件事:机载电脑连上并启动了 Mid-360S;FAST-LIO2 成功运行并输出 /Odometry(见《FAST-LIO2 从 0 跑通教程》);机载电脑上的 MAVROS 能和 PX4 飞控通信。
这篇要做的是把 FAST-LIO2 的定位结果送进 PX4 的 EKF2,让 PX4 在没有 GPS 的室内也能得到稳定的本地位置估计,再用 Position 或 Offboard 模式悬停。先跑通最实用的一条链路:
一、整体思路
PX4 不会直接订阅 ROS 2 的 /Odometry 话题,需要通过 MAVROS 把外部定位转换成 MAVLink 消息,再送给 PX4。
常见有两种接入方式:
| 接入方式 | ROS 2 话题 | MAVLink 消息 | 适合情况 |
|---|---|---|---|
| 位姿输入 | /uav1/vision_pose/pose |
VISION_POSITION_ESTIMATE |
最简单,先跑通悬停 |
| 里程计输入 | /uav1/odometry/out |
ODOMETRY |
可带速度和协方差,后期优化 |
本文先使用 /uav1/vision_pose/pose。它只需要 geometry_msgs/msg/PoseStamped,桥接逻辑简单,更适合第一次实机调通。
后续如果要进一步提升控制品质,可以改用 /uav1/odometry/out,但要特别注意:nav_msgs/Odometry 中的 twist 必须表达在机体系,而不是世界系。
二、安全检查
实机调定位和悬停前,先把安全检查放在第一位。
建议顺序:
- 第一次只上电,不装桨。
- 第二次装桨但固定机体或使用保护架。
- 第三次低高度、空旷室内、手动随时可切回 Stabilized 或 Altitude。
- 不要一开始就直接 Offboard 自动起飞。
室内定位悬停不是只看 /Odometry 有输出,还要确认坐标方向、尺度、延迟、PX4 融合状态都正确。
三、确认 FAST-LIO2 输出
启动 Mid-360S:
1 | ros2 launch livox_ros_driver2 msg_MID360s_launch.py |
启动 FAST-LIO2:
1 | ros2 launch fast_lio mapping.launch.py config_file:=mid360.yaml |
检查 /Odometry:
1 | ros2 topic info /Odometry |
类型应为 nav_msgs/msg/Odometry。重点看 header.frame_id、child_frame_id、pose.pose.position 和 pose.pose.orientation 这几个字段。
FAST-LIO2 的初始坐标原点一般是启动时的位置,室内悬停不要求它和真实世界坐标对齐,只要求局部坐标连续、方向正确、漂移足够小。
四、确认坐标方向
ROS 和 PX4 使用不同的坐标约定:ROS 机体系是 FLU(前、左、上),世界系是 ENU(x 为东或局部前方,y 为北或局部左方,z 向上);PX4 机体系是 FRD(前、右、下),世界系是 NED。
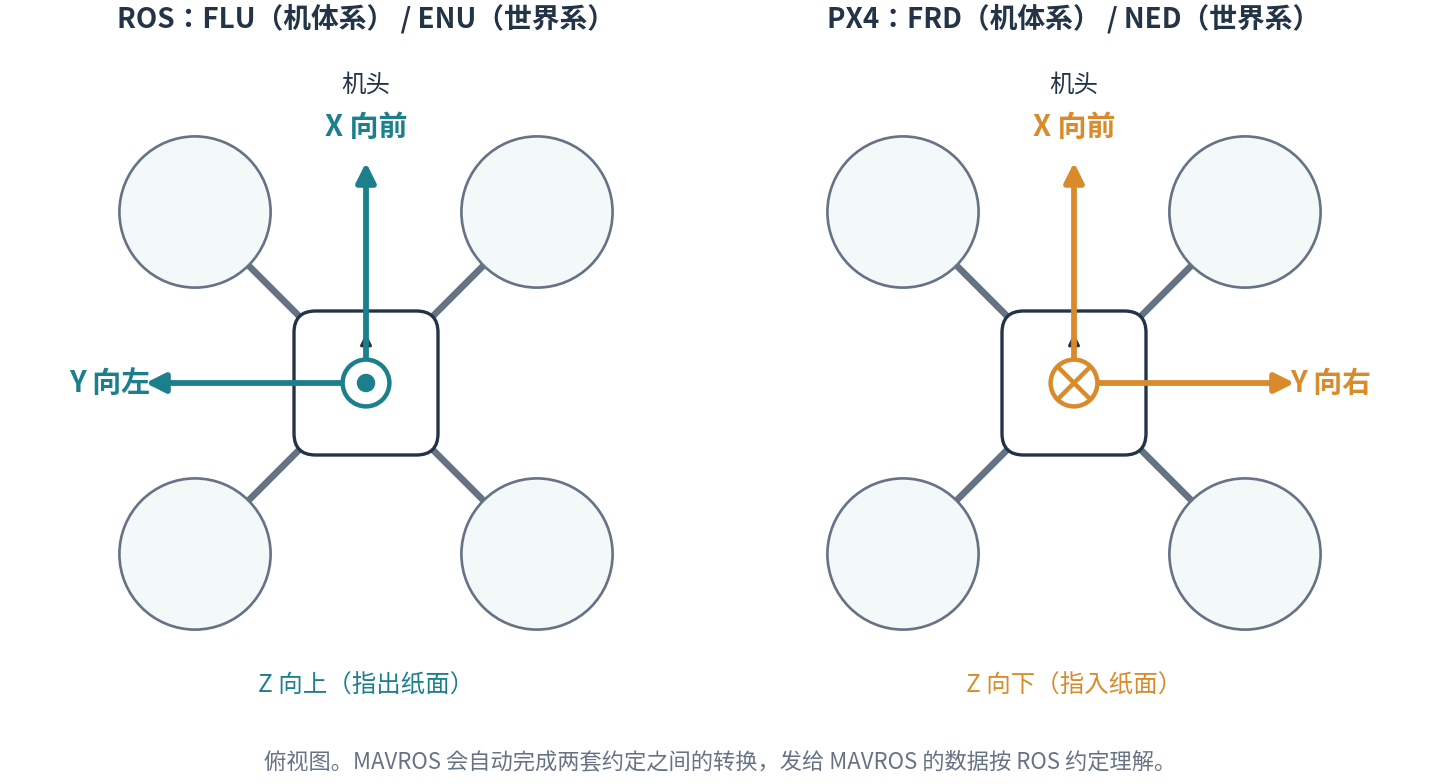
MAVROS 会自动完成 ROS ENU/FLU 到 PX4 NED/FRD 的转换,所以发布给 /uav1/vision_pose/pose 的数据按 ROS 约定理解即可。
第一次调试时,可以把无人机拿在手里缓慢移动,观察 /Odometry:
1 | ros2 topic echo /Odometry |
推荐检查:
| 动作 | ROS ENU 中推荐表现 |
|---|---|
| 抬高无人机 | z 增大 |
| 向机头方向移动 | x 增大 |
| 向机体左侧移动 | y 增大 |
如果方向不一致,不要急着飞,需要先在桥接节点中做坐标转换,或者检查雷达安装方向、FAST-LIO2 外参和 TF。
五、安装 MAVROS 相关包
如果已经安装并启动 MAVROS,可以跳过这一节。
1 | sudo apt update |
安装 GeographicLib 数据:
1 | ros2 run mavros install_geographiclib_datasets.sh |
如果 MAVROS 包里找不到这个脚本,也可以手动下载:
1 | cd /tmp |
启动 MAVROS:
1 | source /opt/ros/humble/setup.bash |
fcu_url 要换成实际的连接方式:
| 连接方式 | fcu_url 示例 |
|---|---|
| 串口 | /dev/ttyUSB0:921600 |
| USB ACM | /dev/ttyACM0:57600 |
| SITL UDP | udp://:14540@127.0.0.1:14557 |
检查连接:
1 | ros2 topic echo /uav1/state |
正常时 connected 为 true。
六、使用外部里程计到 MAVROS 的通用桥接包
1 | git clone https://github.com/dreamer198/external_odom_to_mavros.git |
编译:
1 | source /opt/ros/humble/setup.bash |
FAST-LIO2 的输入话题是 /Odometry,消息类型是 nav_msgs/msg/Odometry,所以这样启动:
1 | ros2 launch external_odom_to_mavros bridge.launch.py \ |
检查输出:
1 | ros2 topic hz /uav1/vision_pose/pose |
频率至少 30 Hz。PX4 官方文档建议外部视觉消息以 30 ~ 50 Hz 输入,频率太低时 EKF2 可能不会融合。
如果后续换成 VINS、OpenVINS、LIO-SAM、UWB 或动捕,只需要改 input_type 和 input_topic。
例如输入是 PoseStamped:
1 | ros2 launch external_odom_to_mavros bridge.launch.py \ |
这个节点默认假设输入位姿已经符合 ROS ENU/FLU 习惯。如果方向检查不通过,需要先修正上游定位坐标系、传感器外参,或者在桥接前增加专门的坐标转换节点。
七、配置 PX4 EKF2 参数
在 QGroundControl 的 Vehicle Setup → Parameters 中修改下面几个参数。
1. 开启外部视觉融合
参数 EKF2_EV_CTRL:先开启 Horizontal position fusion 和 Vertical position fusion。FAST-LIO2 的 yaw 稳定、坐标方向也确认无误后,再考虑开启 Yaw fusion。
如果只是先跑通室内悬停,不建议一开始就融合 velocity,因为本文使用的是 /uav1/vision_pose/pose,没有给 PX4 发送速度。
2. 设置高度参考
参数 EKF2_HGT_REF:室内主要依赖 Mid-360S / FAST-LIO2 定位时,设为 Vision。
如果 FAST-LIO2 垂直方向还有漂移,可以先保留 Baro 做对比测试,但最终室内定点悬停通常希望视觉/激光定位成为主要高度来源。
3. 设置延迟
参数 EKF2_EV_DELAY:第一次先设为 0.0。如果飞行时出现明显的跟随滞后、刹车发飘、来回修正,再通过日志调这个值。这个延迟和雷达时间戳、FAST-LIO2 计算耗时、MAVROS 转发链路都有关系,每套机子都可能不同。
4. 设置外部定位传感器相对机体的位置
参数 EKF2_EV_POS_X、EKF2_EV_POS_Y、EKF2_EV_POS_Z:如果桥接节点发布的是无人机 base_link 或飞控中心的位姿,先都设为 0.0;如果直接发布的是雷达或 FAST-LIO IMU 坐标系的位姿,就要填雷达定位原点相对机体中心的位置。
注意这里按 PX4 机体系 FRD 填写:X 向前为正,Y 向右为正,Z 向下为正。例如雷达在飞控前方 0.08 m、左侧 0.02 m、上方 0.05 m 时:
| 参数 | 值 |
|---|---|
EKF2_EV_POS_X |
0.08 |
EKF2_EV_POS_Y |
-0.02 |
EKF2_EV_POS_Z |
-0.05 |
5. 室内 GPS 处理
室内没有 GPS 或 GPS 信号很差时,不要让 GPS 参与位置融合,相关参数是 EKF2_GPS_CTRL。室内纯激光定位测试时,可将 GPS 融合关闭。不同 PX4 版本参数界面略有差别,建议通过 QGroundControl 的参数说明确认当前固件对应选项。
修改 EKF2 参数后,重启飞控。
八、检查 PX4 是否收到外部定位
启动顺序推荐如下:
终端 1:启动雷达
1 | source /opt/ros/humble/setup.bash |
终端 2:启动 FAST-LIO2
1 | source /opt/ros/humble/setup.bash |
终端 3:启动 MAVROS
1 | source /opt/ros/humble/setup.bash |
终端 4:启动桥接节点
1 | source /opt/ros/humble/setup.bash |
检查 MAVROS 本地位置:
1 | ros2 topic echo /uav1/local_position/odom |
如果 PX4 已经融合外部定位,这里应当能看到比较稳定的本地位置输出。
也可以在 QGroundControl 的 MAVLink Inspector 中查看 LOCAL_POSITION_NED 和 ODOMETRY 消息。设置 MAV_ODOM_LP = 1 可以让 PX4 回传收到的外部 odometry;方向和姿态检查完成后,再设回 MAV_ODOM_LP = 0。
然后手持无人机做方向检查:
| 动作 | PX4 / MAVLink NED 中推荐表现 |
|---|---|
| 向机头方向移动 | x 增大 |
| 向机体右侧移动 | y 增大 |
| 抬高无人机 | z 减小 |
如果这个方向不对,不要起飞。
九、先用 Position 模式悬停
第一次室内悬停推荐用 Position 模式而不是 Offboard:PX4 自己负责位置控制,遥控器可以直接接管,也更容易判断 EKF2 融合是否正常。
操作步骤:
- 确认
/Odometry稳定。 - 确认
/uav1/vision_pose/pose约 30 Hz。 - 确认
/uav1/state中connected: true。 - 确认 QGroundControl 没有位置估计相关的红色告警。
- 切到 Position 模式。
- 低高度起飞,先在 0.3 ~ 0.5 m。
- 摇杆回中,观察是否能定点悬停。
如果 Position 模式无法进入,通常说明 PX4 认为本地位置估计还不可用。优先查:
1 | ros2 topic hz /uav1/vision_pose/pose |
QGroundControl 中也要看 EKF2 是否有 innovation、height、local position 相关告警。
十、再测试 Offboard 悬停
Position 模式能稳定悬停以后,再测试 Offboard。
PX4 Offboard 有一个硬性要求:进入 Offboard 前,外部控制端必须已经在持续发送 setpoint,频率大于 2 Hz,实际建议 20 ~ 30 Hz。
可以先用 MAVROS 的位置 setpoint 话题做简单测试:
1 | ros2 topic pub -r 20 /uav1/setpoint_position/local geometry_msgs/msg/PoseStamped \ |
保持这个命令运行,再切 Offboard:
1 | ros2 service call /uav1/set_mode mavros_msgs/srv/SetMode \ |
如果需要通过 MAVROS 解锁:
1 | ros2 service call /uav1/cmd/arming mavros_msgs/srv/CommandBool \ |
实机第一次不建议直接用命令解锁自动飞,最好先手动起飞到低高度,确认 Position 稳定后,再让 Offboard 接管当前位置。
十一、常见问题
1. /uav1/vision_pose/pose 有数据,但 PX4 不融合
检查:
- 频率是否太低,建议 30 ~ 50 Hz。
- EKF2 参数是否已开启 external vision fusion。
- 修改参数后是否重启飞控。
- 坐标方向是否正确。
- 时间戳是否持续更新。
- QGroundControl 是否有 EKF2 相关告警。
2. 起飞后上下抖动
优先检查:
EKF2_HGT_REF是否合理。- FAST-LIO2 的
z是否稳定。 - 雷达是否看到了足够的地面、墙面或结构。
- 机架震动是否影响 Mid-360S 或机载电脑。
EKF2_EV_DELAY是否需要调大。
3. 水平位置慢慢漂移
常见原因:
- 室内环境结构太少,比如空旷大厅、玻璃墙、长直走廊。
- FAST-LIO2 外参不准。
- 雷达安装不够刚性。
- 飞机振动导致点云畸变或 IMU 质量变差。
- 起飞前 FAST-LIO2 没有静止初始化。
4. 一切正常但 Position 模式无法进入
看 QGroundControl 的 Preflight / EKF 提示。
重点确认 local position、local velocity 和 height 三项估计都是有效(valid)状态。
如果没有 GPS,且飞控仍然要求 GPS,检查当前固件的 arming check 和 GPS 相关参数,不要盲目关闭所有安全检查。
5. Offboard 一切换就退出
PX4 Offboard 要求 setpoint 持续输入。检查:
1 | ros2 topic hz /uav1/setpoint_position/local |
应大于 2 Hz,实际建议 20 Hz。还要检查 COM_OF_LOSS_T 和 COM_OBL_RC_ACT,它们决定 setpoint 丢失后的超时时间和保护动作。
十二、后续优化方向
第一次能稳定悬停以后,可以继续优化:
- 把
/uav1/vision_pose/pose改成/uav1/odometry/out,向 PX4 发送完整ODOMETRY。 - 加入速度估计,并确认速度表达在机体系。
- 精确标定 Mid-360S / FAST-LIO IMU 到机体中心的外参。
- 调整
EKF2_EV_DELAY,降低动态飞行时的创新误差。 - 录制 rosbag 和 PX4 ulog,对比 FAST-LIO2 输出与 PX4 local position。
- 在 Offboard 中加入当前位置锁定、限速、失联降落和遥控器接管逻辑。
参考资料
- PX4 外部视觉定位文档:https://docs.px4.io/v1.16/en/ros/external_position_estimation
- PX4 Offboard 模式文档:https://docs.px4.io/v1.16/en/flight_modes/offboard
- MAVROS ROS 2 文档:https://mavros.readthedocs.io/en/latest/
- MAVROS odometry 插件:https://mavros.readthedocs.io/en/latest/plugins/extras/odom/
- MAVROS vision_pose 插件:https://mavros.readthedocs.io/en/latest/plugins/extras/vision_pose_estimate/
- FAST-LIO 官方仓库:https://github.com/hku-mars/FAST_LIO
- FAST-LIO2 ROS2 移植版本:https://github.com/Ericsii/FAST_LIO_ROS2