一架无人机用 12 秒从障碍物左侧飞到右侧。轨迹由九个 B 样条控制点描述,中间的控制点可以向侧面移动,改变绕行位置和途中运动。
规划器需要比较两方面的需求:让运动变化平缓,以及让轨迹在指定位置离障碍更远。把它们写成代价后,就能计算控制点朝哪个方向移动、移动多少,以及何时停止。
下面保留起终状态和时间安排,只调整一个控制点的侧向坐标,完整算出一次轨迹优化。
一、先确定:这一轮允许调整什么?
1. 地图与初始轨迹
在固定高度的水平面内,用 (x,y) 描述无人机中心,坐标以米计。图中的 +y 是水平面内的侧向。
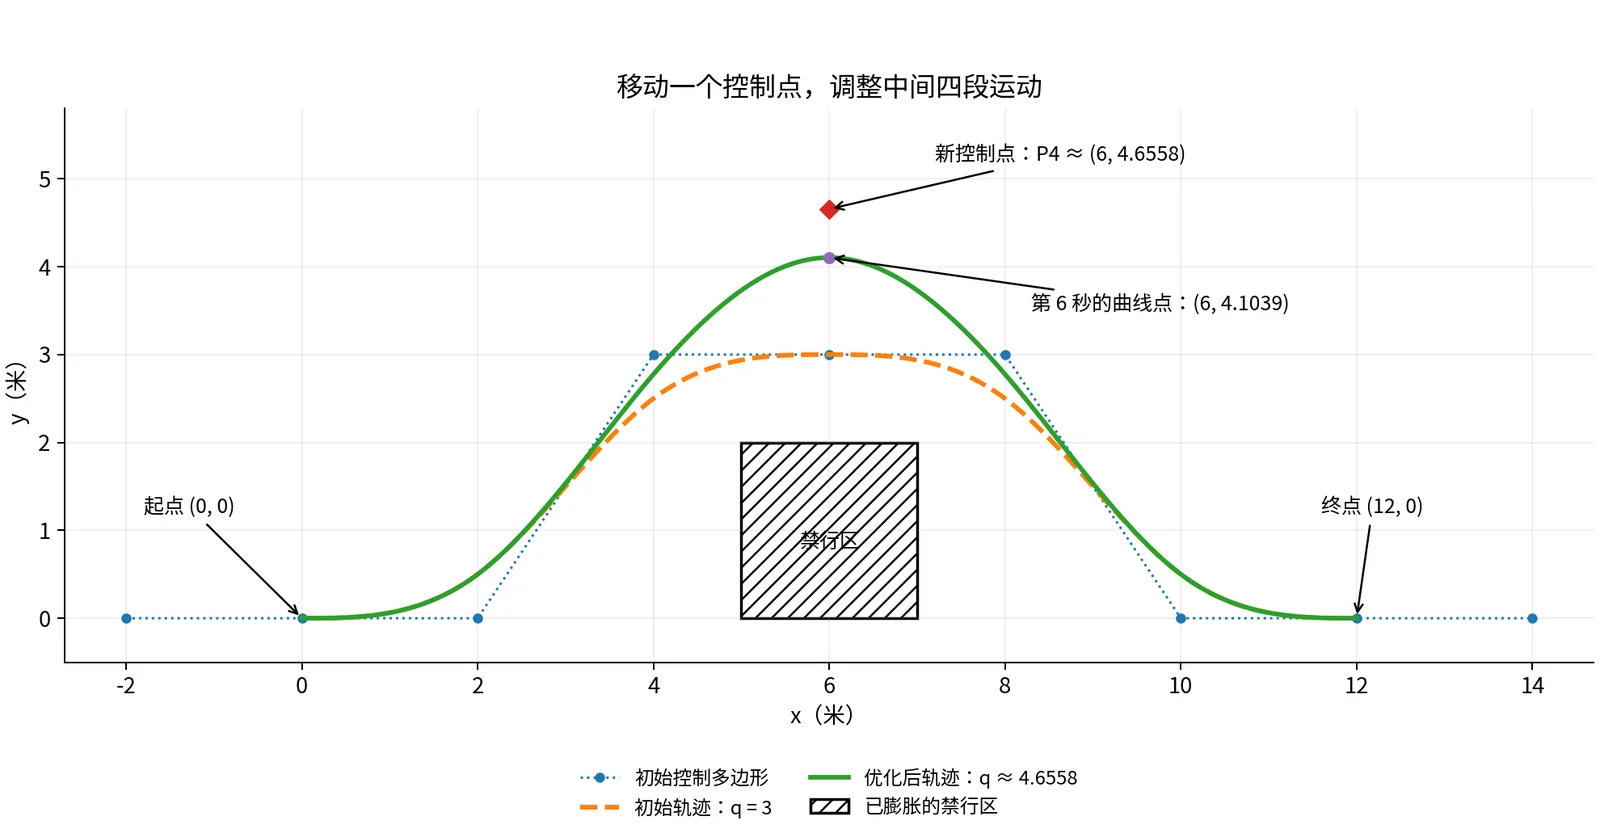
地图范围为 −3≤x≤15、−1≤y≤6。矩形禁行区域为:
5≤x≤7,0≤y≤2.
禁行区域已经计入机体尺寸和预留间距,中心点接触边界也计为碰撞。
采用三次均匀 B 样条,控制点为:
| 控制点 |
坐标(米) |
控制点 |
坐标(米) |
控制点 |
坐标(米) |
| P0 |
(−2,0) |
P3 |
(4,3) |
P6 |
(10,0) |
| P1 |
(0,0) |
P4 |
(6,q) |
P7 |
(12,0) |
| P2 |
(2,0) |
P5 |
(8,3) |
P8 |
(14,0) |
初始取 q=3。每段使用相邻四个控制点,共六段,每段持续 h=2 秒,总时间为 12 秒。
本例沿用等间隔、没有重复的节点设置。完整节点向量为:
U=(−3,−2,−1,0,1,2,3,4,5,6,7,8,9),
有效参数区间为 0≤u≤6,时间对应 u=t/2。
2. 只把 P4 的侧向坐标作为变量
本次优化固定其余八个控制点、全部横坐标和节点时间,只选择 P4=(6,q) 中的 q。数值计算中的 q 使用以米为单位的坐标数值。
给它规定可选范围:
3≤q≤5.
这个范围连同固定控制点,定义了本次要比较的轨迹集合。后面将验证,其中每条轨迹都满足本例的几何与运动要求:
∥v(t)∥≤2m/s,∥a(t)∥≤1m/s2.
首尾各三个控制点保持不变,因此所有候选都从 (0,0) 进入、在 (12,0) 离开,起终速度均为 (1,0) 米/秒,加速度均为零。
每选择一个 q,就得到一条完整的 12 秒轨迹。 优化的任务是给这些选择评分,再寻找分数较低的那个。
二、控制点怎样影响轨迹与障碍的间距?
1. 先找到一个能够直接计算的位置
第 6 秒对应 u=3,正好是中间两段的连接处。根据三次均匀 B 样条的端点权重:
p(6)=6P3+4P4+P5.
代入控制点:
p(6)=6(4,3)+4(6,q)+(8,3)=(6, 1+32q).
初始 q=3 时,轨迹经过 (6,3)。如果 q 增加 0.1,曲线在这个时刻的侧向位置增加:
32×0.1≈0.06667 米.
控制点的移动量乘以它在该处的权重,就是曲线点的移动量。 第 6 秒处,P4 的权重为 2/3。
2. 从曲线位置计算障碍距离
第 6 秒的位置始终位于矩形上方,横坐标为 6。最近的障碍边界点是 (6,2),所以额外间距为:
d(q)=(1+32q)−2=32q−1.
这里测量的是到已经膨胀的禁行区的距离。机体尺寸已经包含在地图中。
| 控制点坐标 q(米) |
第 6 秒的曲线位置 |
到禁行区的额外间距(米) |
| 3.0 |
(6,3) |
1.0 |
| 4.5 |
(6,4) |
2.0 |
| 4.875 |
(6,4.25) |
2.25 |
| 5.0 |
(6,13/3) |
约 2.3333 |
表中的距离只对应第 6 秒。全程避障将通过各段的凸区域进行验证。
3. 为间距不足设置代价
本例新增一项偏好:希望第 6 秒的额外间距达到 dref=2.25 米。将低于这个数的部分平方,得到:
Jd(q)=[max(0, 2.25−d(q))]2.
max(0,⋅) 表示取 0 与括号内数值中较大的一个。达到期望间距时,这一项为零;间距较小时,按缺少多少计算代价。
初始 q=3,间距为 1 米,还差:
2.25−1=1.25 米.
因此:
Jd(3)=1.252=1.5625m2.
当 q<4.875 时,这项代价可以写成:
Jd(q)=(413−32q)2.
因为 2.25−(2q/3−1)=3.25−2q/3。当 q≥4.875 时,期望间距已经达到,Jd=0。
三、再给整段运动的平滑性评分
1. 每一段的 Jerk 怎样算?
三次 B 样条每段的位置是三次多项式,加速度是一次式,Jerk 则在该段内保持常数。
对第 i 段,局部参数为 s=(t−ih)/h。加速度可以写成:
a(t)=(1−s)Ei+sEi+1,
其中:
Ei=h2Pi−2Pi+1+Pi+2.
对时间求导时,ds/dt=1/h,所以:
ji=hEi+1−Ei.
把两个 E 展开:
Ei+1−Ei=h2Pi+1−2Pi+2+Pi+3−h2Pi−2Pi+1+Pi+2=h2Pi+3−3Pi+2+3Pi+1−Pi.
于是:
ji=h3Pi+3−3Pi+2+3Pi+1−Pi.
分子是相邻四个控制点的三阶差,记录控制多边形变化的进一步变化。
2. 把六段都列出来
本例各控制点的横坐标等距,横向 Jerk 为零。将侧向坐标代入,并使用 h3=8:
| 曲线段 |
使用的控制点 |
侧向三阶差 |
侧向 Jerk(米/秒³) |
| C0 |
P0 至 P3 |
3 |
3/8 |
| C1 |
P1 至 P4 |
q−9 |
(q−9)/8 |
| C2 |
P2 至 P5 |
12−3q |
(12−3q)/8 |
| C3 |
P3 至 P6 |
3q−12 |
(3q−12)/8 |
| C4 |
P4 至 P7 |
9−q |
(9−q)/8 |
| C5 |
P5 至 P8 |
−3 |
−3/8 |
例如,C1 的侧向三阶差为:
q−3×3+3×0−0=q−9.
C2 则为:
3−3q+3×3−0=12−3q.
只有中间四段含有 q,首尾两段的运动始终不变。
3. 平方后,按各段持续时间相加
使用整段 Jerk 平方积分作为平滑代价:
Js=∫012∥j(t)∥2dt.
本例位置、速度、加速度连续,各段交界处允许 Jerk 发生有限跳变。每段内的 Jerk 为常数,持续 2 秒,因此积分可以直接写成:
Js(q)=822[32+(q−9)2+(12−3q)2+(3q−12)2+(9−q)2+(−3)2].
前面的 2 来自持续时间,82 来自 Jerk 中分母的平方。把相同平方项合并:
Js(q)=321[18+2(q−9)2+2(12−3q)2].
展开得到:
Js(q)=85q2−845q+8117.
这里的代价数值按 m2/s5 计。
代入初始 q=3,六段 Jerk 分别为:
83,−86,83,−83,86,−83.
平方、乘以各段的 2 秒、再求和:
Js(3)=2×649+36+9+9+36+9=3.375m2/s5.
四、把两个要求组成同一个目标
1. 统一代价尺度
两项代价的物理单位不同。本例分别用固定参考量归一化:
Jˉs=1m2/s5Js,Jˉd=1m2Jd.
再取相同权重,定义无量纲总分:
F(q)=Jˉs(q)+Jˉd(q).
参考量、权重和期望间距都是这个算例明确选定的设计参数。
初始轨迹的分数为:
F(3)=3.375+1.5625=4.9375.
2. 两个目标各自希望控制点去哪里?
平滑代价可以整理成:
Jˉs(q)=85(q−4.5)2+3263.
因此,只比较平滑项时,最低点在 q=4.5。间距项则会一直鼓励增加 q,直到 q=4.875 达到期望间距。
| 选择 |
归一化平滑项 |
归一化间距项 |
总分 |
| q=3:初始方案 |
3.3750 |
1.5625 |
4.9375 |
| q=4.5:平滑项最低 |
1.9688 |
0.0625 |
2.0313 |
| q=4.875:达到期望间距 |
2.0566 |
0 |
2.0566 |
从 4.5 继续增加 q 时,平滑项上升、间距项下降。总分取决于两者一起变化的结果。
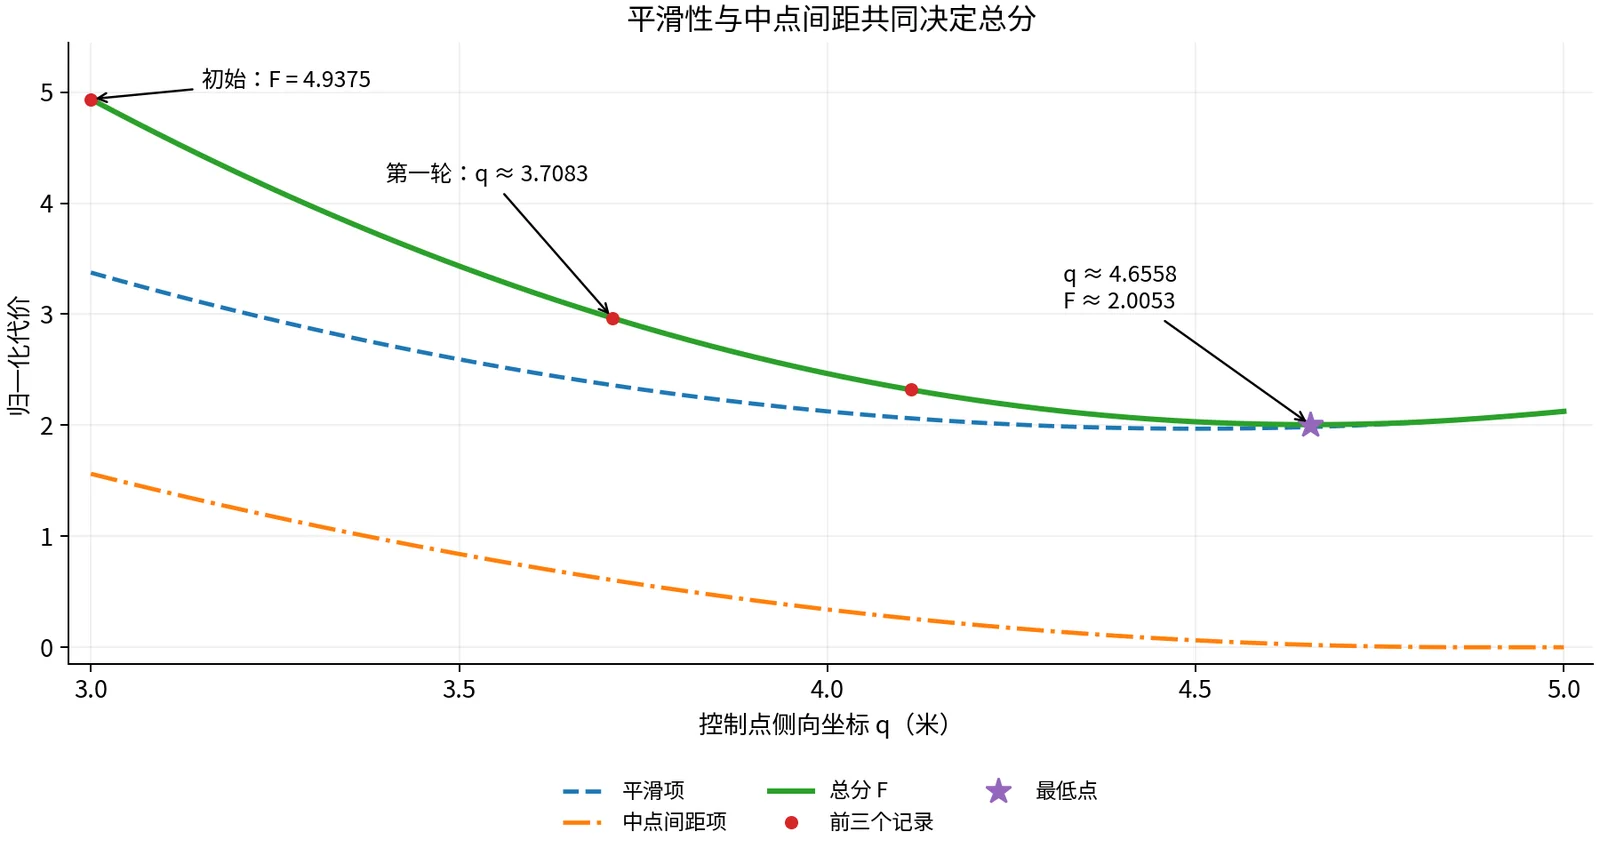
在间距项仍起作用的 3≤q<4.875 内,将两式相加:
F(q)=7277q2−24239q+16403.
下面先利用它的变化率,逐轮寻找更好的位置。
五、算出梯度,完成第一次控制点更新
1. 平滑项怎样随 q 变化?
对 Jˉs 求导:
dqdJˉs=45q−845.
在 q=3 处:
dqdJˉs=45×3−845=−815=−1.875.
这个负值表示:在当前附近增加 q,平滑代价会下降。
2. 间距项的导数分三步传回来
在间距不足时,令 r=2.25−d,有 Jˉd=r2。按本例的单位归一化,数值计算分成三步:
drd(r2)=2r,dddr=−1,dqdd=32.
把三个变化率相乘:
dqdJˉd=−2(2.25−d(q))×32.
这里的 2/3,正是第二节算出的控制点权重。
在 q=3 处,距离为 1,缺少 1.25,所以:
dqdJˉd=−2×1.25×32=−35≈−1.6667.
这条计算链可以这样读:
3. 相加,确定移动方向
总分的变化率等于两项之和:
F′(3)=−1.875−1.6667≈−3.5417.
准确值为 −85/24。本例只有一个变量,这个导数就是梯度。
在当前点附近,它表示:q 每增加一小段,总代价按照负的变化率下降。例如,小幅增加 0.01,总代价的变化近似为:
ΔF≈F′(3)×0.01≈−0.03542.
因此这一轮选择向 +y 方向移动控制点。
4. 移动多少?
采用梯度下降更新:
qnew=q−ηF′(q).
η>0 控制把当前导数换成多大的调整量。以下按坐标米数和归一化代价进行数值计算,取 η=0.2。
第一轮:
q1=3−0.2(−2485)=3+2417=3.708333….
控制点由 (6,3) 移到 (6,3.708333…),向上移动约 0.7083 米。
第 6 秒的曲线点随之上移:
32×2417=3617≈0.47222 米.
此刻的位置和间距变为:
p(6)≈(6,3.47222),d≈1.47222 米.
重新计算两项代价:
Jˉs(q1)≈2.36046,Jˉd(q1)≈0.60494,
F(q1)≈2.96540<4.9375.
候选仍在 [3,5] 中,并通过后面的全区间约束检查,因此接受这次更新。
梯度提供当前的下降方向,更新后的真实代价与约束检查决定是否接受候选。
六、继续更新,直到两个方向的作用平衡
1. 每一轮都重新计算导数
第一轮之后,控制点已经移动,梯度也要在新位置重新计算。
在间距项激活的区间内:
F′(q)=3677q−24239.
代入 q1≈3.708333:
F′(q1)≈−2.026620.
第二次更新得到:
q2=3.708333−0.2(−2.026620)≈4.113657.
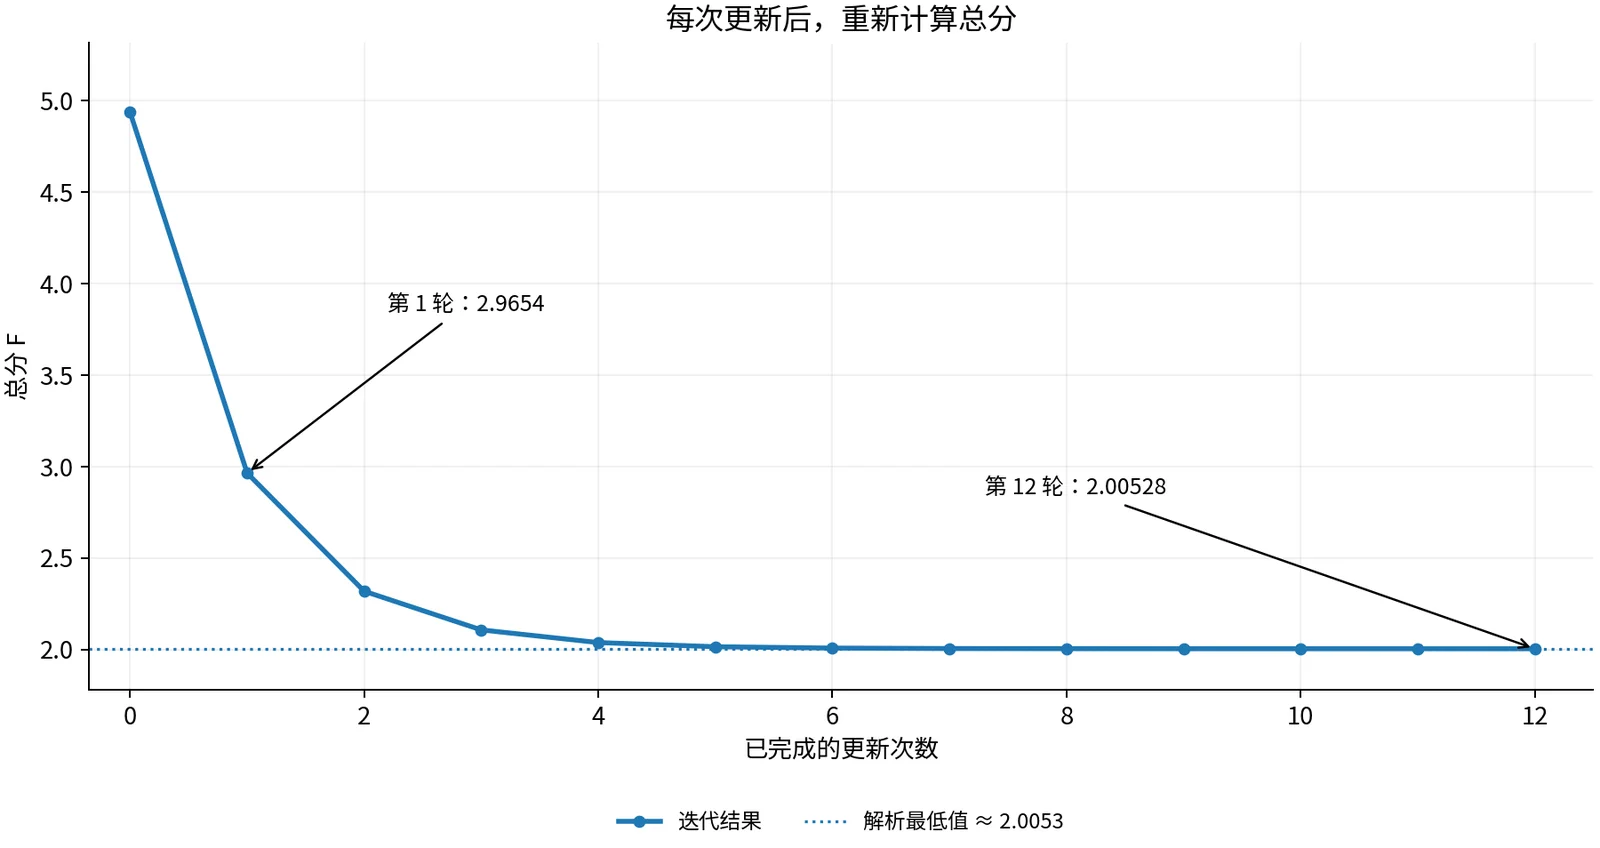
同样继续计算:
| 已完成更新次数 |
控制点坐标 q(米) |
平滑项 |
间距项 |
总分 |
当前梯度 |
| 0 |
3.00000 |
3.37500 |
1.56250 |
4.93750 |
-3.54167 |
| 1 |
3.70833 |
2.36046 |
0.60494 |
2.96540 |
-2.02662 |
| 2 |
4.11366 |
2.06204 |
0.25762 |
2.31966 |
-1.15968 |
| 3 |
4.34559 |
1.98365 |
0.12457 |
2.10822 |
-0.66359 |
| 4 |
4.47831 |
1.96904 |
0.06994 |
2.03898 |
-0.37972 |
| 5 |
4.55426 |
1.97059 |
0.04572 |
2.01631 |
-0.21729 |
| 6 |
4.59771 |
1.97472 |
0.03417 |
2.00889 |
-0.12434 |
| 12 |
4.65380 |
1.98353 |
0.02175 |
2.00528 |
-0.00437 |
表中的代价都已归一化。计算使用完整精度,表格只展示舍入后的数值。
随着 q 接近最低点,梯度的绝对值减小,每一轮的移动量也逐渐缩小。
2. 用方程核对最终位置
这个算例只有一个变量,最低点还可以直接求出。令导数为零:
3677q−24239=0.
两边乘以 72:
154q−717=0.
所以:
q∗=154717≈4.655844 米.
它位于间距项激活的区间中。该区间内总分是开口向上的二次函数;在 q≥4.875 的剩余区间,间距项为零,平滑项继续上升。因此,它是本例 3≤q≤5 范围内的唯一最低点。
代回得到:
F(q∗)=24644941≈2.005276.
第 6 秒的曲线位置与间距为:
p(6)≈(6,4.103896),d≈2.103896 米.
此时平滑项的导数约为 +0.194805,间距项的导数约为 −0.194805,相加正好为零。
两项偏好在这里取得平衡。期望间距与实际间距还差约 0.1461 米,这部分作为软惩罚保留在总分中。需要把 2.25 米设为必须达到的要求时,应明确增加 d(q)≥2.25,在本例中就是 q≥4.875,并重新求解。
3. 更新系数过大时,怎样处理?
回到初始 q=3,如果取 η=1,候选变为:
qtrial=3−1(−2485)=24157≈6.5417.
它已经超出允许区间。进一步计算第 6 秒的侧向加速度:
ay(6)=43−2q+3=46−2q≈−1.7708m/s2,
也超过了大小上限 1。
因此,这个候选被拒绝。可以把 η 减半,重新生成候选,再检查范围、运动要求和总代价。这种沿当前方向尝试并缩短更新量的过程,称为回溯线搜索。
正文的 η=0.2 在本算例中逐轮通过检查。其他初值、权重或地图下,更新量应由相应的检查结果决定。
七、用整条曲线核验最终结果
1. 首尾状态与段间连续性
只有 P4 发生变化,首尾三个控制点保持原样。因此:
p(0)v(0)a(0)=(0,0),=(1,0),=(0,0),p(12)v(12)a(12)=(12,0),=(1,0),=(0,0).
修改影响 C1,C2,C3,C4,首尾两段完全保留。节点设置和每段时间都保持不变,相邻段仍共享相同的控制点组合,位置、速度和加速度继续连续。
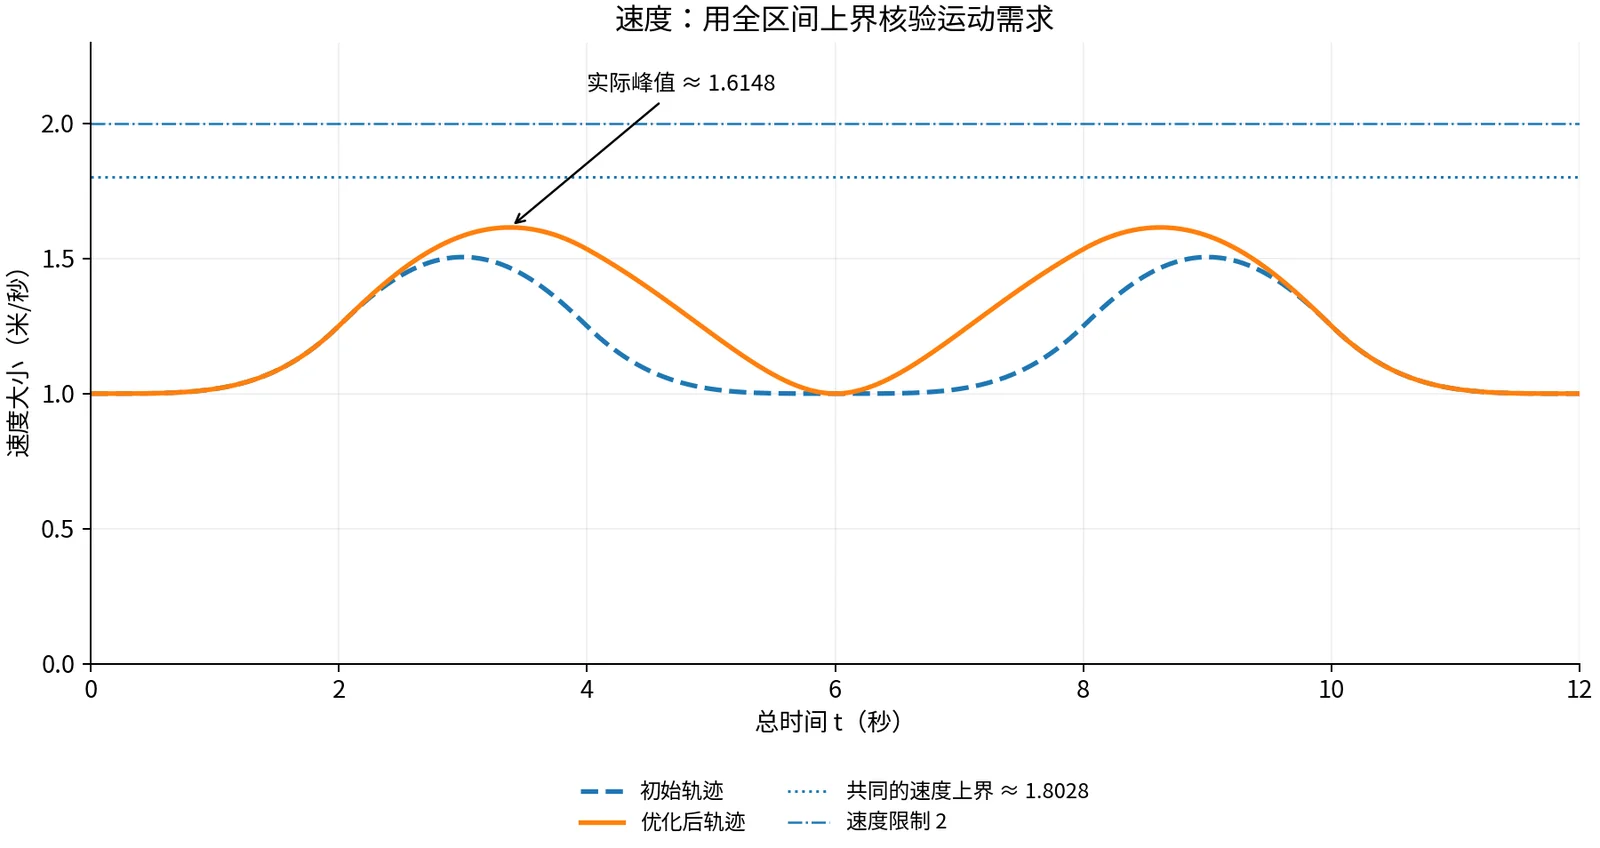
2. 速度与加速度上界
速度控制向量为:
Dj=2Pj+1−Pj.
在 3≤q≤5 内,最大的相邻侧向差仍为 3 米,横向差为 2 米,所以:
∥v(t)∥≤jmax∥Dj∥=213≈1.8028<2.
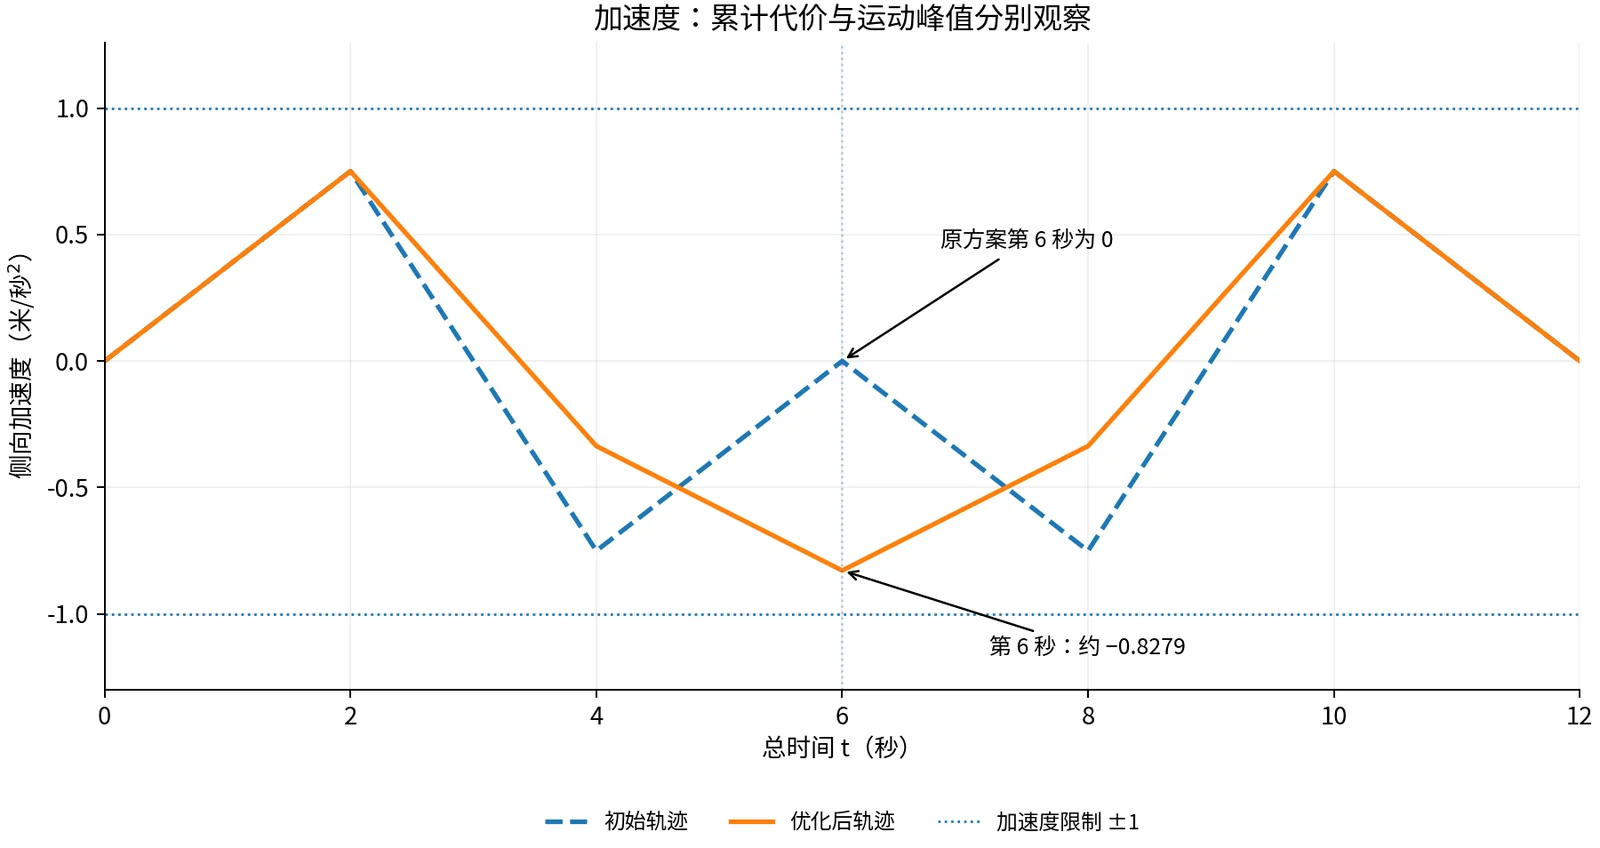
加速度控制向量为:
Ej=4Pj−2Pj+1+Pj+2.
七个侧向二阶差依次为:
0,3,q−6,6−2q,q−6,3,0.
在整个可选区间中,绝对值都不超过 4,因此加速度大小不超过 1。代入最终 q∗,最大的绝对值来自中间一项:
∥a(t)∥≤42q∗−6≈0.827922<1.
这是覆盖全时间区间的导数凸组合上界。
| 检查项目 |
初始方案 |
优化后 |
| 速度大小的全区间上界(米/秒) |
1.8028 |
1.8028 |
| 加速度大小的全区间上界(米/秒²) |
0.7500 |
0.8279 |
| 第 6 秒额外间距(米) |
1.0000 |
2.1039 |
| 归一化 Jerk 平滑项 |
3.3750 |
1.9839 |
| 总分 |
4.9375 |
2.0053 |
本次优化减少了累计 Jerk 代价,增加了中点间距;加速度峰值有所增加,仍满足既定上限。各项数值分别描述运动的不同性质。
3. 用凸区域检查连续避障
全部横坐标固定,每段始终满足:
xi(s)=2i+2s.
因此,只有 C2 和 C3 经过障碍的横向范围 5≤x≤7。其余四段位于障碍左侧或右侧。
把中间两段转换成局部 Bézier 控制点:
| 点 |
C2 的局部控制点 |
C3 的局部控制点 |
| Q0 |
(4, 2+q/6) |
(6, 1+2q/3) |
| Q1 |
(14/3, 2+q/3) |
(20/3, 1+2q/3) |
| Q2 |
(16/3, 1+2q/3) |
(22/3, 2+q/3) |
| Q3 |
(6, 1+2q/3) |
(8, 2+q/6) |
例如,第一行来自:
Q0(2)=6P2+4P3+P4=(4,612+q).
当 3≤q≤5 时,这八个点都位于凸矩形:
F={(x,y)∣4≤x≤8, 2.5≤y≤4.5}.
具体地,它们的最小侧向坐标至少为 2+3/6=2.5,最大侧向坐标至多为 1+2×5/3=13/3<4.5。
代入最终 q∗,三种侧向坐标分别为:
2+6q∗≈2.7760,2+3q∗≈3.5519,1+32q∗≈4.1039.
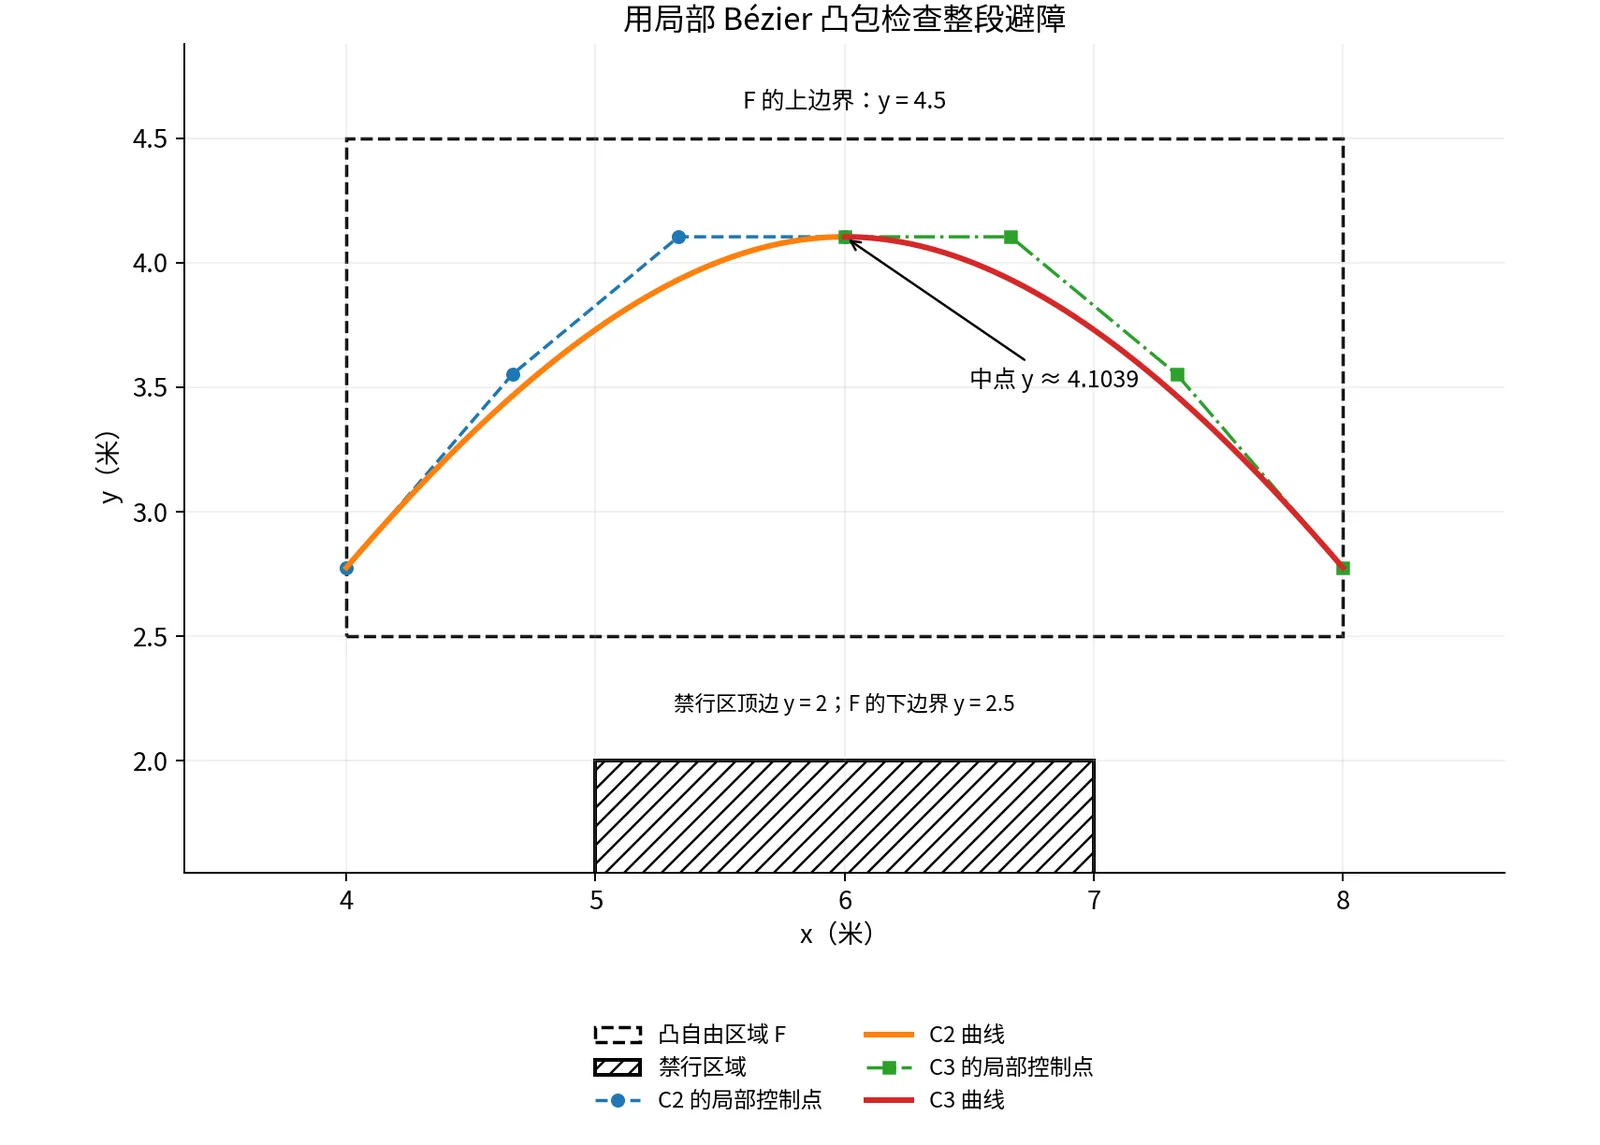
两段曲线分别位于各自控制点的凸包中,因此都留在 F 内。整个区域满足 y≥2.5>2,与禁行区域分离。其余各段位于障碍左右两侧,所有段的控制点凸包也都在地图范围内。
这次全程避障结论来自凸包包含关系;第 6 秒的距离代价用于选择偏好的绕行形状。 两者在本例中分工明确。
八、把一个变量的计算扩展到多个控制点
1. 障碍方向怎样传递给控制点?
在本例中,最近边界是矩形顶边。曲线点上移会增加距离,因而距离的空间梯度为:
∇pd=(0,1).
对于间距不足的曲线点,平方罚项对该点位置的梯度为:
∇pJˉd=−2(dref−d)∇pd,
这里沿用前面的单位归一化。在初始中点,代入差距 1.25:
∇pJˉd=(0,−2.5).
第 6 秒的曲线点由控制点加权得到,P4 的权重为 2/3。继续沿链式法则传递:
∇P4Jˉd=32(0,−2.5)=(0,−35).
它的侧向分量正是第五节得到的 −1.6667。
一般地,固定时间与节点,在某个评价时刻,若控制点 Pk 的基函数权重为 βk,就有:
∇PkJˉd=−2βk(dref−d)∇pd,d<dref.
这个表达式在距离可微的位置使用。达到期望间距时,平方短缺罚项的梯度为零。
本例的距离与方向由矩形几何直接算出。在更一般的地图上,可以查询距离场中的距离和梯度,再通过同样的基函数权重,把影响传回控制点。
2. 多个评价位置、多项代价怎样共同作用?
如果在多个时刻评价间距,每个曲线点都会对相关控制点产生一份梯度。将这些贡献与平滑项等其他代价的梯度相加,就得到各个控制点的总变化率。
B 样条的局部支撑使一个曲线位置只涉及附近的控制点。固定时间后,导数代价与边界关系也由这些控制点的组合计算。
多点距离代价用于评价选定位置;整条运动的可行性仍由相应的连续验证或保守约束检查。复杂障碍布局还会形成不同绕行方案,搜索结果可以为局部优化提供一条合适的初始路线。
九、把本例整理成可执行流程
下面的流程始终使用完整的平方短缺罚项,超过期望间距后自动令间距代价为零。
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
25
| 固定地图、八个控制点、节点与每段时间
设 q = 3
重复:
计算当前平滑代价和中点间距代价
计算它们对 q 的导数,再相加
如果梯度的绝对值足够小:
结束迭代
先取更新系数 η = 0.2
尝试:
q_trial = q - η × 当前梯度
检查 q_trial 是否在 [3,5] 中
检查整段运动上限、边界状态与避障条件
计算候选总代价
如果候选通过检查,而且代价下降:
接受 q = q_trial
进入下一轮
否则:
将 η 减半,再尝试
用最终 q 生成整条轨迹,保存验证结果
|
设置迭代次数与最小更新量,可以限制计算预算。配套文件 bspline_optimization_example.py 使用 Python 标准库复算正文,并独立核对多项式导数、有限差分梯度、各段衔接及凸包约束。
运行:
1
| python bspline_optimization_example.py
|
程序会列出各轮 q、两项代价、总分和梯度,再将迭代结果与解析最低点比较。
小结
本例只调整 P4 的侧向坐标,用 Jerk 平方积分评价整段变化,用一个中点距离项表达额外间距偏好。梯度将这两个目标转化为具体移动,从 q=3 逐步得到 q≈4.6558。
每次移动都会通过 B 样条权重影响附近曲线。总代价检查确认改善,导数上界检查运动需求,凸区域检查整个绕障过程。
控制点是待求量,代价表达取舍,梯度计算移动方向,约束定义允许接受的运动。 下一步可以把多个控制点一起纳入求解,并将安全飞行走廊写成可直接使用的轨迹约束。