从路径到轨迹:一步一步安排无人机的运动
一架无人机要沿通道前进 10 米,起点和终点都要静止,途中速度不超过 2 米/秒,加速度大小不超过 1 米/秒²。
路径规划只回答了“经过哪里”:一条从 0 米到 10 米的直线。真正交给控制器执行时,还需要回答“什么时候到哪里”:什么时候开始加速,加速时走了多远,在哪里开始减速,什么时候到达终点。这份带时间的运动安排就是轨迹。本文用这个例子,从头算出一条完整的轨迹。
一、把运动要求写清楚
通道中的直线路径已经通过碰撞检查。用沿通道的坐标 表示无人机中心的位置,起点为 0 米,终点为 10 米,朝终点为正方向。飞行高度不变,只计算沿通道方向的运动。
模型采用最简单的一种:规划器指定加速度,由加速度推出速度和位置。用到的三个量是:
| 量 | 含义 | 例子 |
|---|---|---|
| 位置 | 无人机中心沿通道走到了哪里 | :位于起点前方 4 米 |
| 速度 | 位置每秒怎样变化 | :正以 2 米/秒向终点运动 |
| 加速度 | 速度每秒怎样变化 | :速度每秒增加 1 米/秒 |
这里算的是规划器生成的参考运动,实际飞行时由控制器根据反馈去跟踪它。
任务条件如下:
| 条件 | 数值 |
|---|---|
| 起始位置 / 速度 | 0 米 / 0 米/秒 |
| 目标位置 / 到达时速度 | 10 米 / 0 米/秒 |
| 途中速度 | |
| 加速度大小 |
起终位置和速度规定了运动两端要满足的条件,称为边界条件;速度、加速度的范围则约束整个运动过程。
最直接的安排是三个阶段:从静止加速,保持速度前进,再减速到静止。下面依次算出每个阶段的时间和距离。
二、加速段:2 秒走 2 米
取 ,速度每秒增加 1 米/秒,第 1 秒末达到 1 米/秒,第 2 秒末达到上限 2 米/秒。
加速度恒定时,速度均匀变化,一段时间内的平均速度就是首尾速度的平均值:
- 第 1 秒:速度从 0 到 1,平均 0.5 米/秒,前进 0.5 米;
- 第 2 秒:速度从 1 到 2,平均 1.5 米/秒,前进 1.5 米。
所以加速段用时 2 秒,走了 2 米,结束时位于 2 米处、速度 2 米/秒。后面的运动就从这个状态接着算。
三、减速段:从终点倒推
1. 在哪里开始减速
取 ,速度从 2 降到 0 需要 2 秒。这期间速度仍然为正,无人机继续向前,负号只表示向前的速度在减小。
减速段平均速度为 1 米/秒,2 秒前进 2 米。要在 10 米处停下,就必须从 米处开始减速。
终点要求静止,决定了前面必须留出一段减速距离。
2. 减速距离和速度的平方成正比
一般地,设开始减速时速度为 ,最大减速度为 。减速到静止需要 ,平均速度为 ,所以减速距离为:
代入 、,得到 2 米,与上面一致。
这个式子说明:减速能力不变时,速度翻倍,刹车距离变成四倍。 高速飞行时必须更早开始减速,就是这个原因。
四、中间补上匀速段
加速段占 0~2 米,减速段占 8~10 米,中间还剩 6 米。以 2 米/秒匀速通过,需要 3 秒。完整安排如下:
| 阶段 | 时间 | 加速度 | 速度 | 位置 |
|---|---|---|---|---|
| 加速 | 第 0~2 秒 | 米 | ||
| 匀速 | 第 2~5 秒 | 0 | 保持 | 米 |
| 减速 | 第 5~7 秒 | 米 |
总距离 米,总时间 秒。
把每一秒的状态列出来:
| 时刻 (秒) | 位置 (米) | 速度 (米/秒) | 这一秒前进 |
|---|---|---|---|
| 0 | 0 | 0 | — |
| 1 | 0.5 | 1 | 0.5 米 |
| 2 | 2 | 2 | 1.5 米 |
| 3 | 4 | 2 | 2 米 |
| 4 | 6 | 2 | 2 米 |
| 5 | 8 | 2 | 2 米 |
| 6 | 9.5 | 1 | 1.5 米 |
| 7 | 10 | 0 | 0.5 米 |
最后一列能直接看出运动的快慢:加速时每秒走得越来越多,匀速时不变,减速时越来越少。
五、三条曲线
1. 速度:梯形
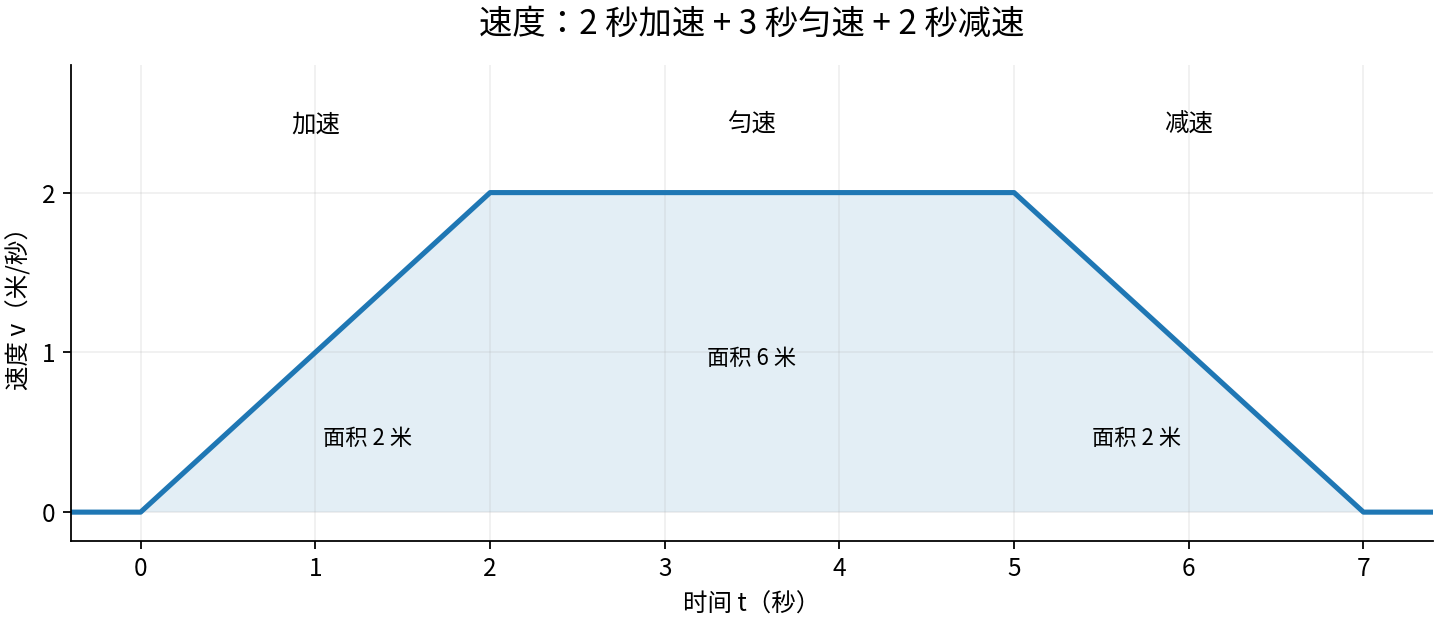
速度前两秒从 0 升到 2,中间三秒保持,最后两秒降回 0,形状是一个梯形,称为梯形速度曲线。
曲线下方的面积就是走过的距离:左右两个三角形各 米,中间长方形 米,合计 10 米。速度在一段时间内的累积,就是这段时间的位移。
2. 位置:斜率就是速度
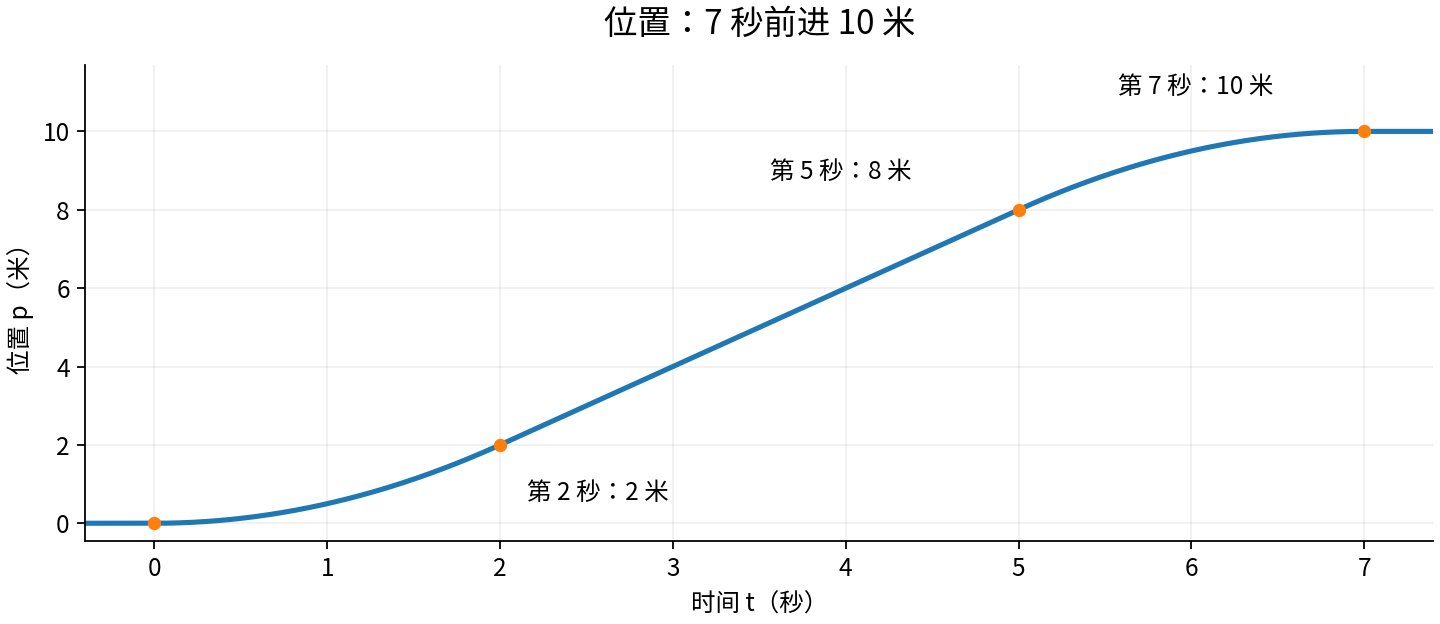
位置曲线从 0 升到 10 米:加速时越来越陡,匀速时是直线,减速时逐渐变平。例如第 3 秒到第 4 秒,位置从 4 米到 6 米,斜率为 2,正是当时的速度。时间间隔取得越来越短,得到的瞬时变化率就是速度:
3. 加速度:三段常数
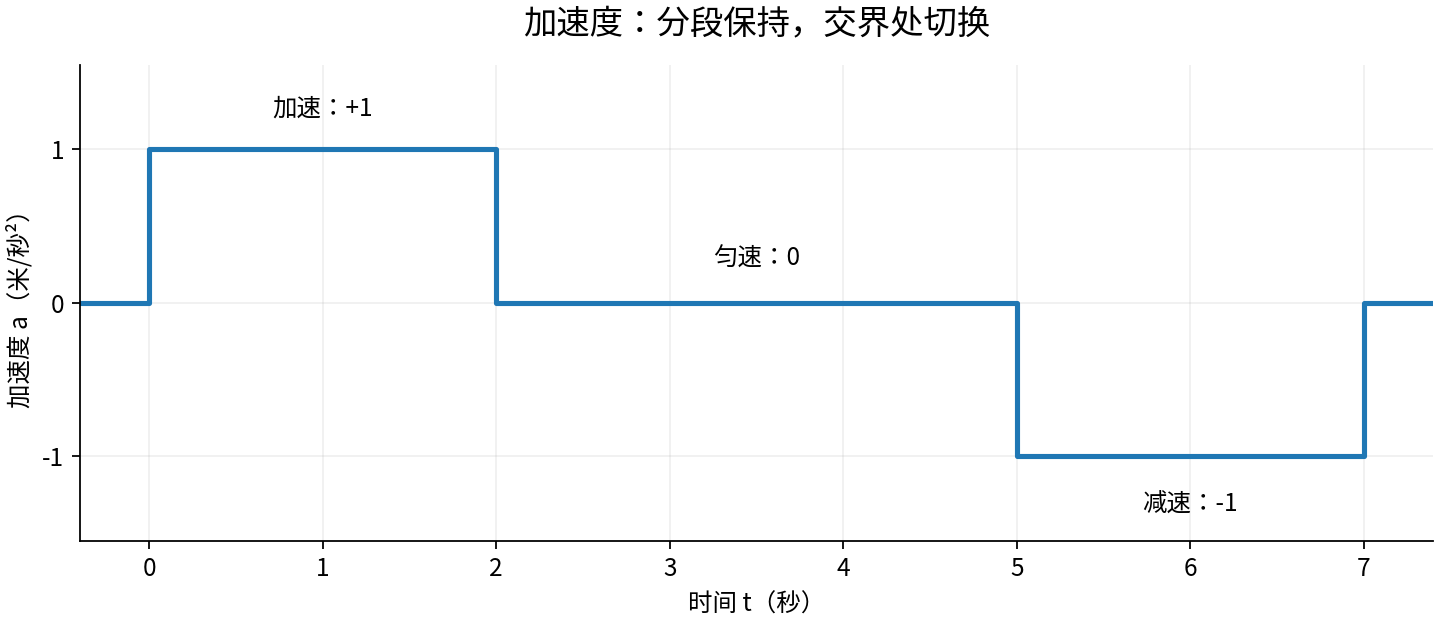
运动前后静止,加速度为 0;三个阶段分别是 、0、。在速度平滑变化的区间内:
三条曲线的关系可以概括为:加速度决定速度怎样变,速度决定位置怎样变。
六、任意时刻的位置与速度
1. 状态传播公式
设一段运动开始时位置为 、速度为 ,保持加速度 经过时间 。速度增加了 :
平均速度是首尾平均 ,乘以时间就是位移:
三项分别是起始位置、按起始速度走过的距离、加速度额外带来的距离。
给定当前位置和速度,再给定加速度和持续时间,就能算出之后的位置和速度,这个过程称为状态传播。
2. 例:第 5.5 秒在哪里
第 5 秒开始减速,此时 米、 米/秒、 米/秒²。到第 5.5 秒,减速段持续了 秒:
用平均速度检查:这半秒速度从 2 降到 1.5,平均 1.75 米/秒,前进 0.875 米,结果一致。
注意公式里的 是这一段开始后经过的时间(0.5 秒),而不是总时间 5.5 秒。
3. 整条轨迹的表达式
令 为从出发开始的总时间,三个阶段写在一起:
每一行都是状态传播公式代入该段的初始条件:
| 阶段 | 段初位置 | 段初速度 | 加速度 | 本段经过的时间 |
|---|---|---|---|---|
| 加速 | 0 | 0 | 1 | |
| 匀速 | 2 | 2 | 0 | |
| 减速 | 8 | 2 | -1 |
有了 ,同一条直线路径就有了明确的时间安排:任意时刻的位置都能查到,再求导就得到速度和加速度。
七、为什么要把速度也算进状态
同样在 8 米处,下面两种情况的后续运动完全不同:
| 情况 | 位置 | 速度 | 接下来能做什么 |
|---|---|---|---|
| A | 8 米 | 0 米/秒 | 可以继续静止,也可以重新加速 |
| B | 8 米 | 2 米/秒 | 按本例的减速能力,至少还要前进 2 米才能停下 |
只看位置无法区分它们,所以描述运动时要把位置和速度放在一起,写成状态 。本例减速开始时的状态就是 。
位置、速度、加速度之间的关系写成变化率:
加速度作为输入,积分一次得到速度,再积分一次得到位置,所以这个模型叫双积分器模型。前面第 5 到 5.5 秒的计算,就是它的一次状态传播:
1 | 初始状态 (8 米, 2 米/秒) + 输入 -1 米/秒²,持续 0.5 秒 → 新状态 (8.875 米, 1.5 米/秒) |
几何路径只规定经过哪些位置;状态和输入决定两个时刻之间怎样连接。后面在状态空间中搜索运动(比如 Kinodynamic A*)时,用的就是这个计算。
八、如果只走 3 米
把终点改成 3 米,其他条件不变。加速到 2 米/秒要 2 米,再减速停下又要 2 米,合计 4 米,已经超过 3 米,所以根本达不到速度上限。
这时的安排是前半段加速、后半段减速,两段对称,各走 1.5 米。由 得到加速时间:
此时的最高速度为 ,再用相同时间减速,总时间 秒。
| 路程 | 加速时间 | 匀速时间 | 减速时间 | 最高速度 | 总时间 |
|---|---|---|---|---|---|
| 10 米 | 2 秒 | 3 秒 | 2 秒 | 2 米/秒 | 7 秒 |
| 3 米 | 约 1.73 秒 | 0 | 约 1.73 秒 | 约 1.73 米/秒 | 约 3.46 秒 |
3 米的速度曲线只有上升和下降,形成三角形速度曲线。最高速度由可用距离和加减速能力共同决定,不一定能达到速度上限。
九、衔接处还不够平滑
回到 10 米的轨迹。第 2 秒和第 5 秒两个交界处,前后两段的位置和速度都能接上(第 2 秒都是 2 米、2 米/秒;第 5 秒都是 8 米、2 米/秒),所以位置和速度是连续的。
加速度却在交界处突变:第 2 秒从 跳到 0,第 5 秒从 0 跳到 ,起步和停止时也是从 0 直接跳到 、从 直接跳回 0。真实无人机的推力和姿态无法瞬间改变,这种突变会让跟踪变差。
改进的办法是让加速度也逐渐过渡。比如用 0.5 秒把加速度从 0 增加到 ,这段时间加速度的平均变化率为:
加速度对时间的变化率称为 Jerk(加加速度)。一旦要求加速度也平滑过渡,各段的速度、距离和时间都要重新计算,同时还要满足总路程和终点静止。手工逐段计算会越来越繁琐,这正是多项式轨迹要解决的问题。
小结
- 路径规定经过哪里,轨迹进一步规定什么时候到哪里;
- 一段运动由初始位置、初始速度、加速度和持续时间决定,用状态传播公式计算;
- 边界条件和速度、加速度约束,限定了哪些运动安排是允许的;
- 梯形速度曲线的位置和速度连续,但加速度会突变。
下一篇《多项式轨迹》换一种思路:直接给定起终点的位置、速度和加速度,求出一条在整个时间区间内连续变化的曲线。