RRT*:一棵搜索树怎样一步步改善路径
一棵搜索树已经绕过墙壁,把起点 S 连到了目标 G,路线长 10 米。继续采样时,新节点可能提供更短的连接,让已有的分支换一条路线接回起点。
RRT* 在树的生长过程中比较累计路径代价:为新节点选择最好的父节点,再用新节点“重连”附近的旧节点,改善它们的路线。本文从一棵已有的可行树出发,用三轮具体计算,看目标路径怎样从 10 米缩短到约 7.76 米。
一、起点:一棵已有的树
1. 地图与当前搜索树
地图与《RRT:一棵搜索树怎样一步步找到路径》相同,坐标单位为米,已经计入机体尺寸和预留间距:
| 项目 | 设置 |
|---|---|
| 地图范围 | , |
| 起点 | |
| 目标 | |
| 墙 | , |
初始树就是那篇文章六轮扩展后得到的树:S 向左连出 C,向右依次经过 A、B、D、E 到达 G,每段 2 米,当前路线总长 10 米。所有已有连接都通过了碰撞检查。
2. 给每个节点增加一项记录:
用 表示沿当前树中的路线,从 S 到节点 的累计长度:
| 节点 | S | A | B | C | D | E | G |
|---|---|---|---|---|---|---|---|
| 坐标 | (2,2) | (4,2) | (4,4) | (1,2) | (6,4) | (8,4) | (8,2) |
| 父节点 | 无 | S | A | S | B | D | E |
| 0 | 2 | 4 | 1 | 6 | 8 | 10 |
例如 对应路线 S → A → B, 米。之后如果找到更短的到达方式,就同时修改父节点和累计长度。
接下来三轮的最大延伸步长和邻域半径都取 2 米。邻域指以新位置为中心、指定半径内的已有节点集合。距离显示到小数点后两位,累计结果按未舍入的数值计算。
二、第一轮:新节点应该接到谁下面
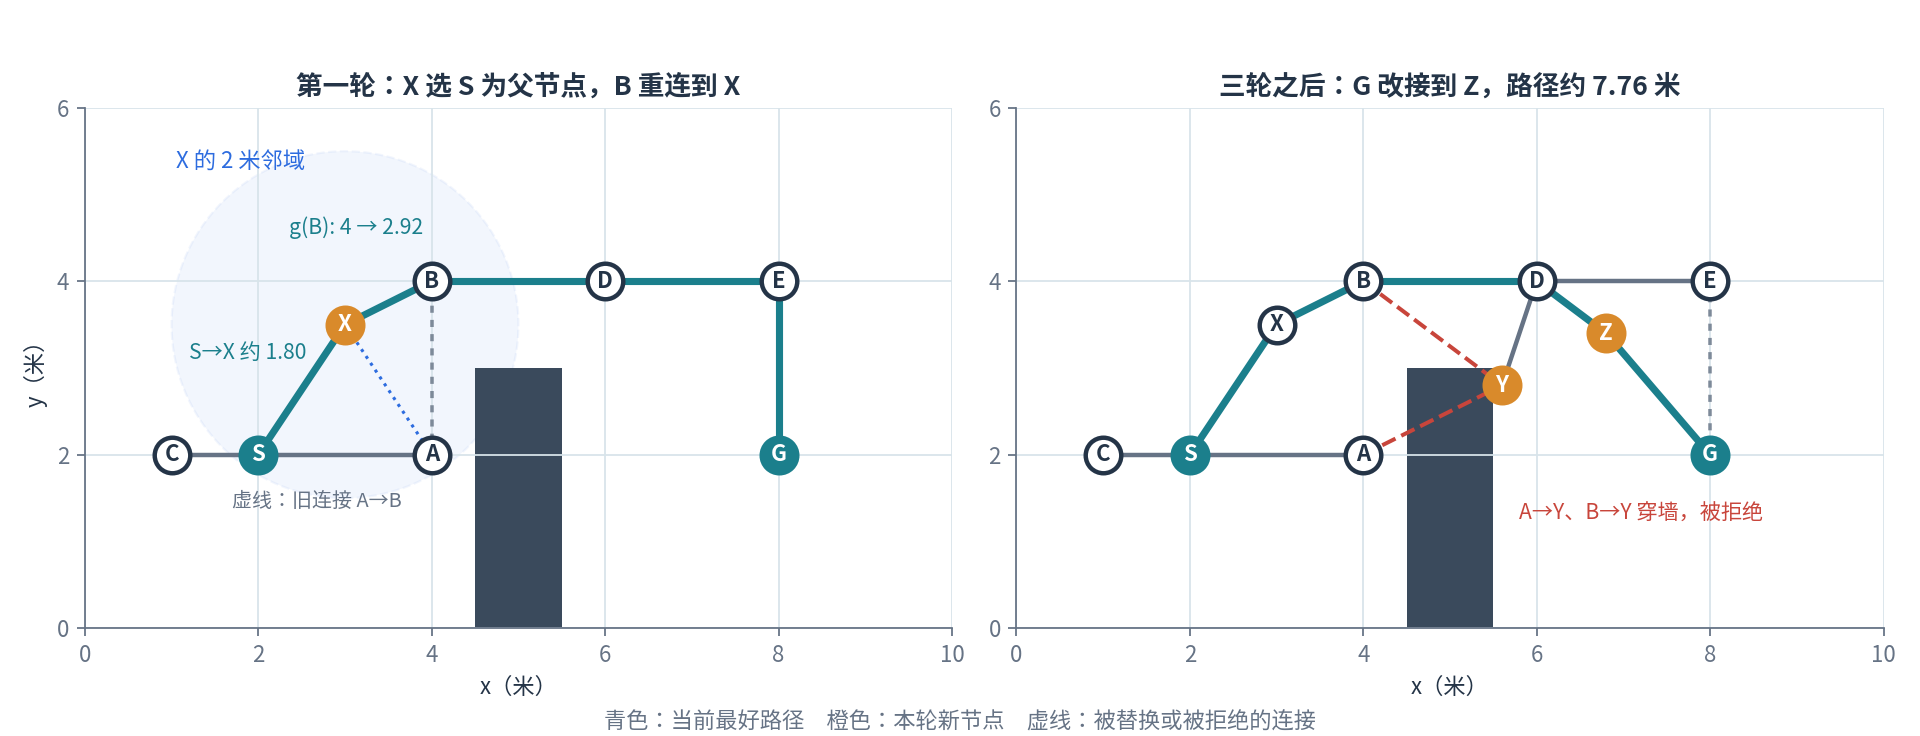
下图左边是第一轮的两步操作,右边是三轮结束后的树,下面逐步计算:
1. 从最近节点生成新位置
样本 。先按 RRT 的方式,在整棵树中找离样本最近的节点:
| 已有节点 | S | A | B | C | D | E | G |
|---|---|---|---|---|---|---|---|
| 到 的距离(米) | 1.80 | 1.80 | 1.12 | 2.50 | 3.04 | 5.02 | 5.22 |
最近的是 B:横向差 1 米、纵向差 0.5 米,距离 米,小于步长,直接延伸到样本,得到 。B → X 位于墙的左侧,连接可行。
到这里已经有一个可行方案:把 X 接在 B 下面。RRT* 还要比较其他接法。
2. 选择父节点
X 的 2 米邻域内有 S、A、B 三个节点,它们都可能成为 X 的父节点。每个方案的总长度等于“从 S 沿当前路线到候选节点”加上“从候选节点直接连到 X”:
| 候选父节点 | 当前到达长度 | 到 X 的连接长度 | 到达 X 的总长度 |
|---|---|---|---|
| B | 4 | 1.12 | 5.12 |
| A | 2 | 1.80 | 3.80 |
| S | 0 | 1.80 | 1.80 |
三条连接都在墙的左侧,都能通过碰撞检查。S → X 最短,于是 X 的父节点为 S, 米。
B 离 X 最近,但到达 B 之前已经走了 4 米;S 到 X 的最后一段稍长,整条路线却短得多。最近节点只负责生成新位置,父节点要比较到达新位置的完整路线。
写成公式:设候选父节点为 ,经过它到达 X 的长度为
在连接可行的候选中,选这个和最小的作为父节点。这一步称为选择父节点(Choose Parent)。
三、第一轮继续:X 能让哪些旧路线变短
1. 重连 B
X 接到 S 之后, 米。再检查邻域里的旧节点能否通过 X 获得更短的路线。
到达 B 的旧路线 S → A → B 长 4 米;经过 X 的新路线 S → X → B 长 米。X → B 在墙的左侧,连接可行,而且更短。于是删除旧连接 A → B,加入新连接 X → B:B 的父节点从 A 改为 X, 从 4 降到约 2.92。
这种让已有节点改接到新节点下面的操作,称为重连(Rewire)。A 仍然留在树中,只是 B 不再挂在它下面。
2. A 需要重连吗
经过 X 到达 A 的长度为 米,比 A 现在的 2 米长,所以 A 保持原来的父节点 S。根节点 S 始终是 。
3. B 后面的分支一起变短
D、E、G 都挂在 B 后面。到达 B 的路线缩短后,它们的路线也随之缩短,而 B → D、D → E、E → G 各段仍然是 2 米:
| 节点 | 原累计长度 | 更新方式 | 新累计长度 |
|---|---|---|---|
| B | 4 | S → X → B | 2.92 |
| D | 6 | 新的 | 4.92 |
| E | 8 | 新的 | 6.92 |
| G | 10 | 新的 | 8.92 |
这几个节点都缩短了约 1.08 米,坐标不变。重连改变的是分支接回起点的方式,代价更新沿父节点到子节点的方向往后传播。
注意 X 的邻域只包含 S、A、B,但 D、E、G 的代价也变了:邻域只限定本轮尝试哪些新连接,后代的更新会沿已有分支一直传下去。此时的最好路径是 S → X → B → D → E → G,约 8.92 米。
四、第二轮:碰撞检查参与比较
样本 。最近的已有节点是 ,相距约 1.26 米,直接延伸得到 。D → Y 的横坐标始终大于墙的右边界 5.5,连接可行。
Y 的 2 米邻域包含 A、B、D:
| 候选父节点 | 当前到达长度 | 到 Y 的连接长度 | 候选总长度 | 连接检查 |
|---|---|---|---|---|
| A | 2 | 1.79 | 3.79 | 穿墙 |
| B | 2.92 | 2 | 4.92 | 穿墙 |
| D | 4.92 | 1.26 | 6.19 | 可通行 |
A → Y 从 到 ,横向穿过墙体,纵坐标始终低于墙顶 3。B → Y 从 斜向下降到 ,途中经过的 落在墙内。
所以只能选 D 作为父节点, 米。再检查重连:经过 Y 回到 A 或 B 都比它们现在的记录长,保持不变。
这一轮新增了 Y,目标路径仍约 8.92 米。父节点选择和重连都要同时满足两个条件:路线更短,并且新连接可以通行。
五、第三轮:让目标改接到新分支
样本 。它离 D 最近,距离恰好为 米,直接延伸得到 。Z 的 2 米邻域包含 D、E、G、Y,它们都在墙的右侧,连接都可行。
1. 为 Z 选择父节点
| 候选父节点 | 当前到达长度 | 到 Z 的连接长度 | 候选总长度 |
|---|---|---|---|
| D | 4.92 | 1 | 5.92 |
| E | 6.92 | 1.34 | 8.26 |
| G | 8.92 | 1.84 | 10.76 |
| Y | 6.19 | 1.34 | 7.53 |
选择 D, 米。
2. 用 Z 重连
| 已有节点 | 当前累计长度 | 经过 Z 的候选长度 | 本轮结果 |
|---|---|---|---|
| E | 6.92 | 7.26 | 保留原路线 |
| Y | 6.19 | 7.26 | 保留原路线 |
| G | 8.92 | 7.76 | 改接到 Z |
经过 Z 到达 G 的长度为 米,比原来的 8.92 米短,G 的父节点从 E 改为 Z。
从 G 沿父节点回溯:G ← Z ← D ← B ← X ← S,反过来就是当前最好路径 S → X → B → D → Z → G,按实际边长相加:
3. 三轮中目标路径的变化
| 时刻 | 到达 G 的路线 | 总长度 |
|---|---|---|
| 初始树 | S → A → B → D → E → G | 10 米 |
| 加入 X 后 | S → X → B → D → E → G | 约 8.92 米 |
| 加入 Y 后 | S → X → B → D → E → G | 约 8.92 米 |
| 加入 Z 后 | S → X → B → D → Z → G | 约 7.76 米 |
X 改善了前半段路线,Z 改善了末段;Y 是新的探索分支,没有改变当前的目标路线。在静态地图中,算法保留已有解、只接受更短的可行连接,所以最好路径的代价只会下降或保持不变。
六、整理成算法
1. 一轮 RRT* 的流程
两次比较可以统一写成:
| 操作 | 比较的量 |
|---|---|
| 选择父节点 | 对每个候选 ,比较 |
| 重连旧节点 | 对每个邻居 ,比较 与原来的 |
代价相同时保留已有连接。每次改变父节点,都要删除旧边、加入新边,并同步维护父子关系。
2. 伪代码
下面使用固定目标 G 和直线连接。G 接入树以后,也继续参与后续的代价更新。
1 | 检查起点、目标和地图 |
“祖先”指沿父节点回溯时能遇到的节点。重连时跳过祖先,保证每个非根节点只有一个父节点、连接中不出现环,结构始终是一棵树。
实现后代更新时,可以为每个节点记录子节点列表。例如 B 重连后,依次更新 D、E、G,每一步都用 。
七、邻域、预算与渐近最优性
1. 邻域决定比较哪些连接
第一轮中,X 的 2 米邻域包含 S、A、B,S 才有机会成为父节点。如果保持第一轮开始时的树不变、只把邻域半径改为 1.5 米,X 的邻域就只剩 B,X 只能接在 B 下面,累计长度约 5.12 米,这一轮也就无法借助 S → X 改善 B 后面的分支。
邻域越大,可供比较的替代连接越多,每轮需要检查的候选和连接也越多;邻域越小,每轮处理的范围越局部。最大延伸步长控制新位置怎样产生,邻域规则控制新位置与哪些已有节点比较。完整实现中,常根据节点数量和空间维数调整邻域半径,或取随节点数量增长的一定数量近邻。
2. 找到第一条路径之后
本例从一条 10 米的路径出发,三轮后把最好路径缩短到约 7.76 米。实际搜索也常这样:先保存第一条可行路径,再用剩余时间持续采样和重连。每一轮可能改善目标路线,也可能只增加探索分支。评估时可以同时记录首次找到路径的耗时,以及最好路径长度随时间的变化。
3. 渐近最优性
概率完备性关注能否找到可行解;渐近最优性关注解的代价能否随采样增加趋近最优值。在满足可行性、采样覆盖和邻域连接等条件时,RRT* 具有渐近最优性:采样不断提供新的候选连接,选择父节点和重连持续保留更低代价的路线。
约 7.76 米只是本例此刻保留的最好路线,继续采样仍可能改善。实际运行的停止条件通常是时间预算、迭代预算或设定的路径质量要求。
小结
RRT* 在 RRT 的基础上增加了四个操作:记录累计代价,为新节点选择父节点,重连能够受益的旧节点,更新它们后面的分支。在本例中,X 让 B 改接到更短的路线,D、E、G 随之变短;Y 提供了新的分支;Z 又缩短了目标前的最后一段绕行。
跟踪每次更新时,同时看三样东西:坐标说明连接是否可行,父节点说明路线怎样组成,累计长度说明这次调整改善了多少。