微分方程与状态空间入门:从运动规律到状态传播
几何路径只说明“从哪里经过”,没有说明“以多快的速度经过、能不能及时减速”。规划一旦考虑这些运动限制,就需要描述位置和速度怎样随时间变化。微分方程与状态空间要回答的具体问题是:
已知现在的位置和速度,选择某个加速度后,过一小段时间会到哪里,速度又会变成多少?
下文始终从一维运动出发,先理解运动建模和状态传播,再联系到轨迹规划。
一、微分方程:描述运动怎样变化
1. 位置、速度、加速度之间的关系
用 、、 分别表示时刻 的位置、速度和加速度,它们的关系是:
变量上方的“点”表示对时间求导,因此也可以写成:
速度描述位置变化得多快,加速度描述速度变化得多快。
例如,速度为 ,表示如果保持这个速度,一秒前进两米;加速度为 ,表示如果保持这个加速度,每经过一秒,速度就增加 。
所以 的意思就是“位置的二阶导数,也就是加速度,始终等于 2”。
2. 微分方程与初始条件
直接给出 ,相当于告诉你整段运动的结果;给出 ,则只是告诉你运动需要遵守的变化规律。
微分方程的解是一个函数,而不是一个数。[1]
只有变化规律还不够。例如,同样以加速度 运动,一个物体原本静止,另一个原本已经向前运动,接下来的位置就会不同。
设初始位置为 ,初始速度为 。加速度保持为 时:
再对速度积分,就得到位置:
例如给定 、,就得到 。
这里不必把重点放在各种微分方程的求解技巧上,先理解这个分工:
运动规律规定“怎样变化”,初始条件规定“从哪里、以什么速度开始”。
从已知初始条件出发,按给定的运动规律和后续输入求未来运动,就是这里需要理解的初值问题。如果未来输入还没确定,就不能仅凭当前状态确定完整的未来轨迹。
二、状态:为什么不能只记录位置?
1. 同一个位置,可能对应不同的运动情况
假设两个物体都位于 ,但速度分别为:
在理想无阻力模型中,如果之后加速度都为零,第一个物体会停在原地,第二个物体会继续前进。
因此,只知道位置,不能预测后续运动。
对于加速度受控的一维运动,需要把位置和速度一起记录:
这个向量叫作状态向量。
可以把状态理解为一份“当前运动档案”:在模型和未来输入已知的前提下,它包含预测后续运动所需的信息。[2]
2. 状态空间不是实际的飞行空间
状态 可以看成一个二维平面上的点:横轴表示位置,纵轴表示速度。
例如, 表示“位于五米处,以每秒两米的速度运动”,而不是实际空间中的某个二维位置。
所以,物体虽然只沿一条直线运动,状态空间仍然可以是二维的。
这也解释了为什么考虑运动约束时,不能简单地把“位置相同”的两个候选状态视为完全相同:速度不同,后续能怎样运动也不同。
3. 状态与输入有什么区别?
在接下来使用的模型中:
位置和速度是状态,加速度是可以选择的输入。
状态描述“现在是什么情况”,输入描述“接下来施加怎样的作用”。
这里的 是简化模型中的净加速度,单位为 ,不是电机转速或推力。把加速度当作输入,是一种建模选择,不意味着真实无人机能够瞬间实现任意加速度。
三、状态方程:把运动规律写成统一形式
1. 从一个二阶方程变成两个一阶方程
以加速度 为输入时:
引入速度 ,就可以改写成:
第一行表示位置怎样变化,第二行表示速度怎样变化。
这只是把同一个运动规律换了一种写法,没有改变原来的模型,也没有作近似。[1]
把它们放到同一个向量里:
这个模型叫作双积分器,因为从加速度到位置需要积分两次:先得到速度,再得到位置。
2. 怎样读懂 ?
同一组方程还可以写成:
不要先背矩阵,直接展开:
因此, 表示当前状态自身造成的变化:只要还有速度,位置就会改变。 表示输入造成的变化:加速度直接改变速度的变化率。[2]
最需要注意的是:
算出的是“此刻怎样变化”,不是“下一时刻变成什么”。
这种形式叫作线性状态空间模型。“线性”描述的是方程对状态和输入的依赖方式,不是说运动轨迹只能是一条直线。
更一般的状态方程写作:
这里的 就是一条计算状态变化率的规则,可以包含非线性关系;它不是轨迹优化中的代价函数。
3. 三维情况只是把三个方向放到一起
把三维位置、速度和加速度输入分别记作 、、,仍然有:
状态变成六个分量:
本质上,三个方向各自满足一组“位置由速度改变、速度由加速度改变”的关系。入门时先把一维模型弄清楚,不必急着展开六维矩阵。
四、状态传播:怎样算出下一时刻的状态?
1. 把时间分成一小段一小段
计算时,可以每隔 秒记录一次状态:
记 、。这里的 是时间步编号。
现在要解决的是:已知 ,在接下来的 秒施加加速度 ,怎样算出 ?
根据当前状态和输入计算之后的状态,叫作状态传播;建立这样的离散时间更新关系,是离散化要做的事情。
2. 先算速度,再算位置
先作一个关键假设:这段 秒内,加速度保持为 ,中途不变。
速度变化量就是“加速度乘以时间”:
位置的计算还要考虑:这段时间内,速度在不断变化。
由于加速度恒定,速度从 均匀地变化到 ,所以平均速度为:
位移等于平均速度乘以时间,因此:
最终得到:
位置公式中的三项分别表示:原来的位置、原有速度带来的位移,以及这段时间内加速度额外带来的位移。
这组公式是全文最值得亲手计算的内容。
3. 一个数值例子
假设物体从原点静止出发,即 、。接下来 内,加速度保持为 ,于是:
虽然开始时速度为零,但它会在这段时间内加速,所以仍然产生了位移。
4. 离散状态方程的矩阵形式
把位置和速度更新放到一起:
也就是:
下标 表示这是离散时间模型。与连续时间模型的区别是: 给出变化率, 直接给出下一步状态。
以上公式在双积分器模型、每段输入恒定的假设下是精确的;这里通过速度和位移的关系就完成了推导。
5. 欧拉法只需要先知道什么?
对更一般的状态方程,可以用当前变化率近似接下来一小段时间的变化:
这就是前向欧拉法的基本想法。[1]
对双积分器,它的位置更新只保留 ,遗漏了 。所以上面的例子中,它会把下一时刻的位置近似为零,而不是 米。
需要记住:离散化不一定意味着近似;但用欧拉法计算,一般会有数值误差。 对当前这个简单模型,直接使用已经推导出的精确更新公式即可。
五、这些公式怎样用于轨迹规划?
1. 规划不是只把位置连起来
已知初始状态和一串输入,可以反复使用更新公式,计算整段运动。
轨迹规划则反过来思考:为了到达目标,并满足速度、加速度和避障要求,应该选择怎样的一串输入?
例如“经过四米处”和“到四米处停下”是两个不同的目标:后者不仅要求 ,还要求 。这就是为什么规划的起终条件经常要包含速度,而不仅仅是位置。
2. 完整例子:前进四米后停下
从 出发,每段持续一秒,即 。选择前两秒加速,后两秒减速:
每个输入都在对应的一秒内保持不变。使用前面的精确更新公式,就得到:
| 时间(秒) | 位置(米) | 速度(米/秒) |
|---|---|---|
| 0 | 0 | 0 |
| 1 | 0.5 | 1 |
| 2 | 2 | 2 |
| 3 | 3.5 | 1 |
| 4 | 4 | 0 |
例如,从第二秒到第三秒,物体开始减速:
减速不等于立刻停止。 这一秒内速度仍为正,所以物体仍然向前,只是前进得越来越慢。
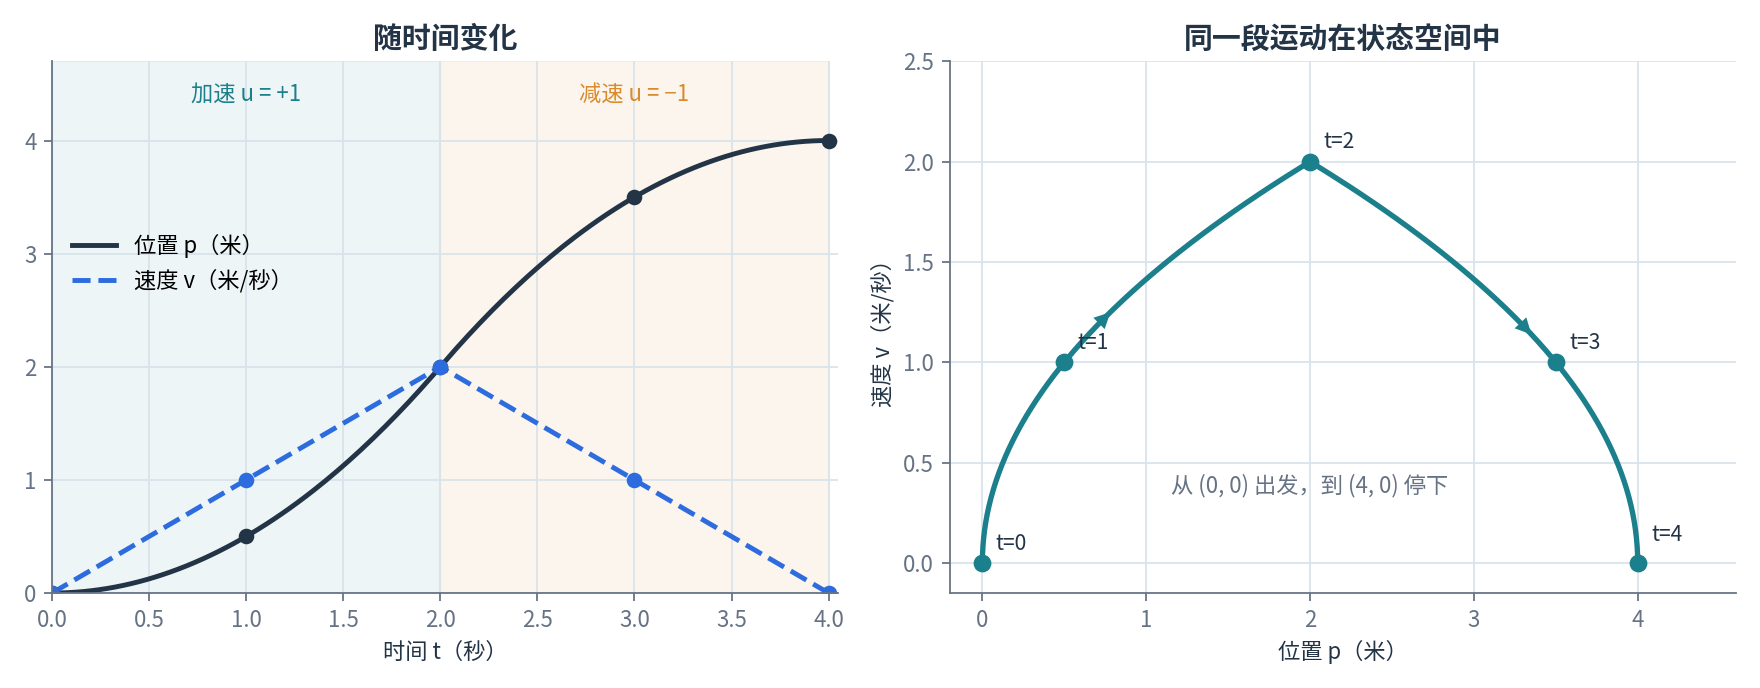
这个例子构造了一条满足起终状态的运动,并没有进一步证明它在某种代价下最优。
3. 在搜索中,用输入生成下一段运动
在考虑运动约束的搜索中,可以从当前状态尝试几个不同的加速度。每个加速度都通过状态传播,产生一段候选运动和一个新的状态。
因此,扩展候选运动时,不只是问“附近哪个位置可以去”,还要问:
从当前的位置和速度出发,按照允许的加速度,实际能走出怎样的一段运动?
这样的短运动片段可以用作运动基元。搜索再检查它是否碰撞、是否超速,以及是否有助于到达目标。
这里先理解输入、运动片段和新状态的关系即可,不需要立即学习具体搜索算法。
4. 在优化中,运动规律就是约束
如果把各时刻的位置、速度和输入都交给优化器选择,相邻状态之间仍然必须满足:
这些等式的意思是:下一步不能随便选,必须能从上一步按运动规律到达。 将动力学写成优化约束,是直接轨迹优化的一种基本思路。[4]
在一维模型中,还可以加入:
分别限制速度和加速度。再结合起终状态与避障要求,就构成了规划问题的重要部分。
注意,两个端点都不碰撞,不代表连接它们的整段运动都不碰撞;碰撞检查需要关注中间经过的区域。
六、选读:简化模型与线性化
1. 简化模型不等于完整飞行动力学
双积分器把加速度直接当作输入,省略了姿态怎样变化、推力怎样产生等过程。它有助于理解运动与规划,但不能单独保证真实飞行器一定能够执行所得轨迹。[3]
前面的启停例子就有一个特点:加速度从 突然切换到 。如果还要限制加速度改变得多快,可以进一步把加速度也加入状态,并把它的变化率作为输入:
称为 jerk。此时,位置、速度和加速度都要连续地演化;限制 jerk,就能限制加速度变化的快慢。这对应后续会遇到的三积分器模型。
现阶段只需要理解:选择哪些状态、把什么当作输入,取决于准备保留哪些运动限制。
2. 线性化:在附近用简单关系作近似
真实运动模型可能包含非线性关系。线性化的思想是:在某个参考状态附近,用较简单的线性关系近似描述小变化。[3]
例如,在忽略阻力的平面模型中,约定正倾角使推力朝水平正方向倾斜,水平加速度满足:
其中 是总推力, 是质量, 是倾角。
为了只看倾角的影响,先把推力固定为悬停时的 ,其中 是重力加速度。于是 。
当倾角很小、并用弧度表示时,,就有:
原来的三角函数关系,在水平悬停附近就近似成了“倾角越大,水平加速度按比例增大”。这只是说明局部近似的含义,并不是完整飞行模型的线性化推导。
线性化的近似只在参考状态附近适用。 以后需要处理更复杂的模型时,再学习怎样用 Jacobian 统一计算这些局部关系。
另外,线性化和离散化不是同一件事:前者简化状态与变化率之间的关系,后者建立跨越一个时间间隔的状态更新关系。
七、回顾:分清三个对象
| 对象 | 符号 | 回答的问题 |
|---|---|---|
| 当前状态 | 现在在哪里,以什么速度运动? | |
| 状态变化率 | 当前位置和速度正在怎样变化? | |
| 下一时刻状态 | 经过一段时间后,位置和速度变成多少? |
本文的主线是:先用位置和速度组成状态,再用运动方程描述状态怎样变化,最后在每段输入恒定的假设下,推导出下一步状态的计算公式。
状态传播是“已知输入,计算运动”;规划则进一步寻找“怎样选择输入,才能得到满足目标和限制的运动”。
能读懂这个模型、解释各项含义,并用它算出一段加速或减速运动,就掌握了这一部分最直接的入门工具。 后续的搜索与优化,是在这些运动规律和约束之上寻找合适的运动方案。
参考资料
[1] Notes on Diffy Qs:微分方程导论、一阶系统与初值问题、数值求解方法。
[2] Stanford EE263:线性系统讲义:状态空间模型。本文只使用其中的状态与状态方程概念,不要求通读整份讲义。
[3] Underactuated Robotics:非线性运动模型与线性化。
[4] Underactuated Robotics:轨迹优化。