无人机规划算法眼中的世界:构型空间、地图与碰撞检测
一架无人机要穿过仓库中的通道,到达货架另一侧。规划器需要知道通道的位置与宽度、机体占据的空间,以及哪些运动能够避开货架。
这些信息由三部分共同表达:构型空间描述无人机的几何放置,地图记录环境,碰撞检测判断候选位置与运动是否可行。三者一起,把真实场景转化为路径规划算法能够处理的问题。
一、规划问题中的位置、构型与自由空间
1. 用构型描述无人机怎样放置
首先建立统一的坐标系,用位置 描述无人机参考点的位置。起点、终点和障碍物都在同一个坐标系中表达,距离单位也保持一致。
要确定机体占据哪片空间,还需要结合它的形状与朝向。这种确定机器人几何放置方式的描述,称为构型(configuration)。
例如,将无人机包在一个球内,球的中心位置就能确定它占据的区域。这时可以用位置作为构型:。
如果用一个长方体描述机体,同一位置下,朝向改变也会改变占据的区域。在平面模型中,构型可以写成 ,其中 表示朝向角;在三维模型中,则需要位置与三维姿态共同描述。
所有可能构型组成的集合称为构型空间,记作 。构型空间中的一个点,对应机体的一种完整放置方式。
构型关注几何关系。进一步考虑运动时,还会把速度等量加入状态,用于描述后续运动能力。
2. 从构型空间中划出自由空间
将机体放在某个构型下,如果与障碍物接触或相交,就把这个构型归入构型障碍空间 。其余构型组成自由空间:
这里的“”表示从一个集合中去掉另一个集合。本文把与障碍边界接触也计为碰撞。
现实中的货架占据一片物理空间;构型障碍空间记录的是所有会让机体碰到货架的放置方式。它同时取决于货架和机体的几何形状。
几何路径规划的任务,就是在自由空间中,找到一条连接起点构型与终点构型的连续路径。
二、障碍物膨胀:把机体尺寸计入规划
1. 从机体避障转为中心点避障
先看一个水平运动的例子:用圆盘表示机体,用平面上的障碍区域表示这一高度下的碰撞限制。
设圆盘半径为 。中心距离障碍物越近,圆盘越容易与障碍相交。当中心到障碍的距离小于或等于 时,就会发生接触或碰撞。
因此,可以把障碍物向周围扩展距离 ,得到中心点的禁行区域。规划时,只要让中心点始终处于扩展区域之外,就能满足这个圆盘模型的避障要求。
这个操作称为障碍物膨胀。三维球形包络采用同样的思路,把障碍物向周围扩展一个球半径。
对于圆盘或球形包络,这种膨胀可以用 Minkowski 和描述:把圆盘或球的中心放到障碍区域的各个位置,取它覆盖区域的并集。
2. 一条通道究竟还剩多少可用空间?
假设两个货架之间的通道宽度为 ,无人机圆盘包络半径为 ,并预留 的额外间距。
用于膨胀的有效半径为:
其中, 表示机体包络半径, 表示额外间距。
通道两侧各向内占去 ,留给中心点运动的区域宽度为:
如果把通道横向坐标设为 到 ,中心点应位于 与 之间,避开膨胀后的边界。
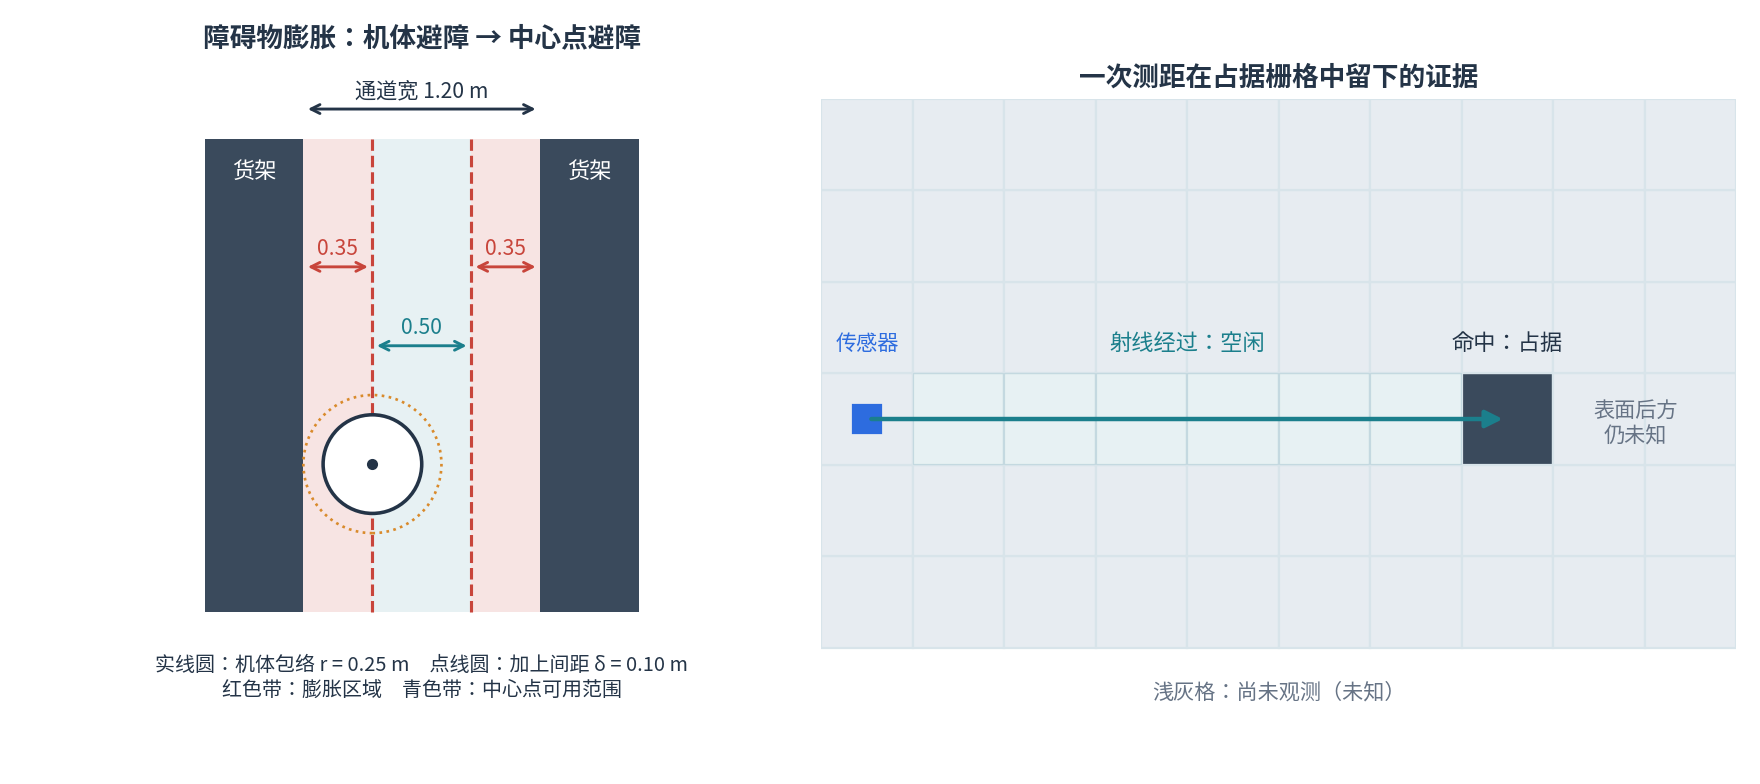
实际通道宽度描述的是环境,中心点可通行宽度描述的是这个机体模型在环境中的活动范围。
包络需要覆盖机体、旋转桨叶等可能接触障碍的部分。球形包络的碰撞形状与姿态无关,便于计算;更贴合机体的几何模型能够利用更多通行空间,同时需要处理姿态变化。
额外间距可以为定位误差、地图误差和轨迹跟踪偏差留出空间,其大小需要结合具体系统确定。规划区域的外边界也需要计入机体尺寸,避免机体越出允许范围。
三、地图怎样记录环境?
1. 从点云到空闲、占据与未知
深度相机或激光雷达可以获得环境表面的测量点。将这些点转换到统一坐标系后,就得到点云。
点云反映被观测到的表面。点之间的空白可能对应空闲空间,也可能来自遮挡、量程限制或测量缺失。建图需要结合传感器位置与测量过程,进一步判断空间的状态。
以一次有效测距为例(上图右侧):从传感器到命中表面的射线提供沿途空闲的证据,命中位置提供占据的证据,表面后方被遮挡的区域仍然缺少信息。
占据地图据此区分三类情况:
| 地图状态 | 含义 | 对规划的作用 |
|---|---|---|
| 空闲 | 已有观测支持该区域没有障碍 | 结合机体尺寸检查是否可通行 |
| 占据 | 已有观测支持该区域存在障碍 | 构成避障限制 |
| 未知 | 尚未观测,或信息不足 | 按任务的未知空间策略处理 |
多次观测可以通过占据概率融合,再按设定规则分类。运动被限制在已知空闲空间时,可以将未知区域和地图外部一并作为禁行区域,再计入机体尺寸,使整个机体包络保持在已知空闲区域内。探索任务则会利用已知空闲与未知区域的交界,选择能够获得新观测的位置。
2. 用栅格和体素组织空间
在二维地图中,可以把空间划分为正方形小格;在三维地图中,对应的小立方格称为体素(voxel)。每个格子或体素都可以存储占据状态、观测信息或距离值。
体素描述的是空间怎样划分,占据地图描述的是格子里存储什么信息。一个体素地图可以保存占据值,也可以保存距离值。
设格子边长为 ,地图在 方向的起始坐标为 ,位置 对应的格子编号为:
符号 表示向下取整。其他坐标方向采用相同计算。
例如,取 、,位置 落在编号为 的格子内。该格子的范围是 ,中心为 。
这个转换把连续空间中的坐标,与计算机中的地图索引联系起来。
3. 分辨率影响几何细节与计算规模
格子边长 就是地图的空间分辨率。较小的格子能够表达更细的几何结构,也会增加需要存储和处理的数据。
对于相同范围、全部分配存储的三维体素地图,将格子边长减半,每个方向的格子数量都翻倍,总数量变为原来的 倍。
障碍物如何写入格子同样重要。例如,已知一根细柱穿过某个格子时,可以将整个格子标为占据。这种保守表示会扩大障碍在地图中的范围。窄通道经过离散化和机体膨胀后,可能失去可用的连接。
八叉树采用分层划分:将三维区域逐层分成八个子区域,对能够合并的同类区域使用较大的节点表示,在需要细节的位置继续细分。OctoMap 就是利用八叉树组织概率占据地图的一种方法。
地图分辨率、观测质量和障碍写入规则,共同决定规划器实际看到的几何环境。
四、距离场:给空间增加“离障碍多远”的信息
1. ESDF 表达最近距离
占据地图提供障碍的位置与范围。欧氏符号距离场(ESDF)进一步为位置 提供到最近障碍表面的距离,记为 。
采用障碍外部为正、内部为负、表面为零的约定,距离值同时表达远近与内外关系。例如, 表示该位置在障碍外,距最近表面 。
球形包络占去半径 的空间,再预留间距 ,就得到中心点的通行条件:
本例中,阈值为 。距离为 的位置满足间距要求;距离为 的位置落入中心点的禁行区域。
这里的距离针对原始障碍地图。如果已经按 膨胀地图,便可以直接检查中心点是否进入膨胀区域。两种方式都可以计入机体尺寸,计算时需要明确所查询地图的含义。
距离信息也能帮助轨迹优化判断怎样移动曲线。在距离函数可微的位置,梯度描述距离增大的局部方向,优化器可以据此调整轨迹与障碍的间距。
2. TSDF 与 ESDF 的用途
截断符号距离场(TSDF)常用于融合深度观测和重建表面。它保留表面附近一定范围内的有符号距离信息,超出范围的距离受到截断。常见深度融合实现采用与观测方向相关的距离估计。
ESDF 关注到最近障碍表面的欧氏距离,更便于规划器查询净空和计算距离相关的代价。两者可以在建图系统中配合使用,例如由 TSDF 构建 ESDF。
实际距离场由离散地图计算或估计得到。使用距离值时,还需要读取观测有效性,并考虑地图分辨率、插值和测量误差。未知区域的处理应与占据地图采用的规划策略一致。
五、碰撞检测:从一个位置到整段运动
1. 检查一个候选位置
给定一个构型,碰撞检测判断该构型下的机体是否与障碍相交。
采用球形包络时,可以查询原始地图中的障碍距离;采用膨胀地图时,可以查询中心点是否位于可用区域。地图范围和观测状态也属于检查内容。
采用长方体等带朝向的模型时,需要把机体放到给定位置和姿态,再检查它与周围障碍的几何关系。
2. 检查两个位置之间的连接
路径通常由多个点及其连接组成。货架两侧的两个点都可能位于空闲区域,而连接它们的直线会穿过货架。线段碰撞检测负责识别这种情况。
从 到 的直线连接可以写成:
对应起点, 对应终点,中间的取值覆盖整条线段。检查对象是这整段连接。
在占据栅格中,一种做法是遍历线段接触的所有格子,检查是否经过占据、未知或越界区域。处理规则取决于地图的可用空间定义,并要计入机体尺寸。
斜对角连接还涉及格子边角。例如,两个斜对角的空闲格之间,连接可能擦过相邻占据格的角点。按接触也计碰撞的规则,这样的连接需要排除。
3. 检查连续轨迹
对于曲线轨迹,需要沿实际曲线检查运动过程。平滑后的曲线可能在拐角处向内收缩,因此生成曲线后要重新验证它与障碍的关系。
一种常见做法是沿路径或时间取样,对采样位置逐个检查。采样间距决定了检查覆盖的细致程度:两个采样点相隔较远时,中间的细小障碍可能被漏过。按固定时间间隔采样时,飞行速度越高,相邻检查位置通常也越远。
更严格的验证可以采用连续几何相交检测、带保守界的曲线细分,或证明整段曲线位于已知自由区域内。
机体沿一段运动覆盖的全部空间,称为扫掠体积。对照障碍物检查这片体积,可以统一理解点、线段与曲线运动中的碰撞问题。
地图分辨率决定环境怎样被表示,碰撞检查分辨率决定一段运动怎样被检查,两者需要配合选择。
六、将这些信息交给路径规划算法
回到仓库中的通道,可以建立这样一个几何规划问题。
先将观测统一到地图坐标系,构建占据地图,并确定未知区域的处理方式。用覆盖机体的几何包络计入尺寸,再根据预留间距得到中心点的可用区域。
起点与终点先接受机体包络和地图状态的检查。随后,在可用区域内选取候选位置。对于栅格搜索,可以选择格子中心作为节点;对相邻节点生成连接,通过碰撞检测保留可行的边。
以路径长度作为目标时,直线连接的代价就是两个节点之间的欧氏距离。这样便得到了一个包含节点、可行连接和边代价的图。
地图格子是否可用,决定候选节点能否保留;连接过程是否可行,决定节点之间能否建立边。Dijkstra 与 A* 将在这个图上寻找连接起终点的低代价路径。
在连续空间中,也可以通过采样产生候选位置,再用同样的几何模型和碰撞检测建立连接。图搜索与采样规划由此共享了一套基础:对空间、机体和可行运动的明确描述。
小结
构型空间把机体的几何放置转化为规划变量,障碍物膨胀把机体尺寸转化为空间限制,占据地图和距离场提供环境查询,碰撞检测验证候选位置与整段运动。
这些部分共同定义了一个几何规划问题。下一篇《从 Dijkstra 到 A*》在这样的图上搜索通向目标的最短路线。