RRT:一棵搜索树怎样一步步找到路径
无人机要从起点 S 到达目标 G,中间有一堵墙。规划器从 S 出发,逐步向周围添加可通行的连接,让候选路线像树枝一样向外生长;某条分支接到 G 时,就得到了一条完整路径。
RRT(Rapidly-exploring Random Tree,快速探索随机树) 用随机采样决定探索方向,从已有节点延伸出新的连接,逐渐构建一棵搜索树。本文固定一张二维地图,逐轮计算这棵树怎样长出来。
一、地图与生长规则
1. 地图
考虑固定高度下的平面运动,用 表示无人机中心的位置,单位为米。地图已经计入机体尺寸和预留间距,所以只需检查中心点及其连接是否进入禁行区域。
| 项目 | 设置 |
|---|---|
| 地图范围 | , |
| 起点 | |
| 目标 | |
| 墙 | , |
接触墙也计为碰撞,地图范围之外不可通行。墙顶在 ,上方留有通道。
2. 一轮扩展做什么
开始时树上只有 S。每一轮执行:
本例的规则:
- 最大延伸步长为 2 米:样本距离超过 2 米时朝它前进 2 米,否则直接延伸到样本;
- 每个新节点记录自己是从哪个已有节点接过来的,这个节点称为它的父节点,沿父节点逐级回溯就能回到起点;
- 新节点距离 G 不超过 2 米时,尝试直线连接 G,整条连接通过碰撞检查就结束搜索。
这些“延伸”都发生在计算机里的地图上。树上的边是候选路线,最终选出的路径再交给后续的轨迹规划。
二、六轮采样
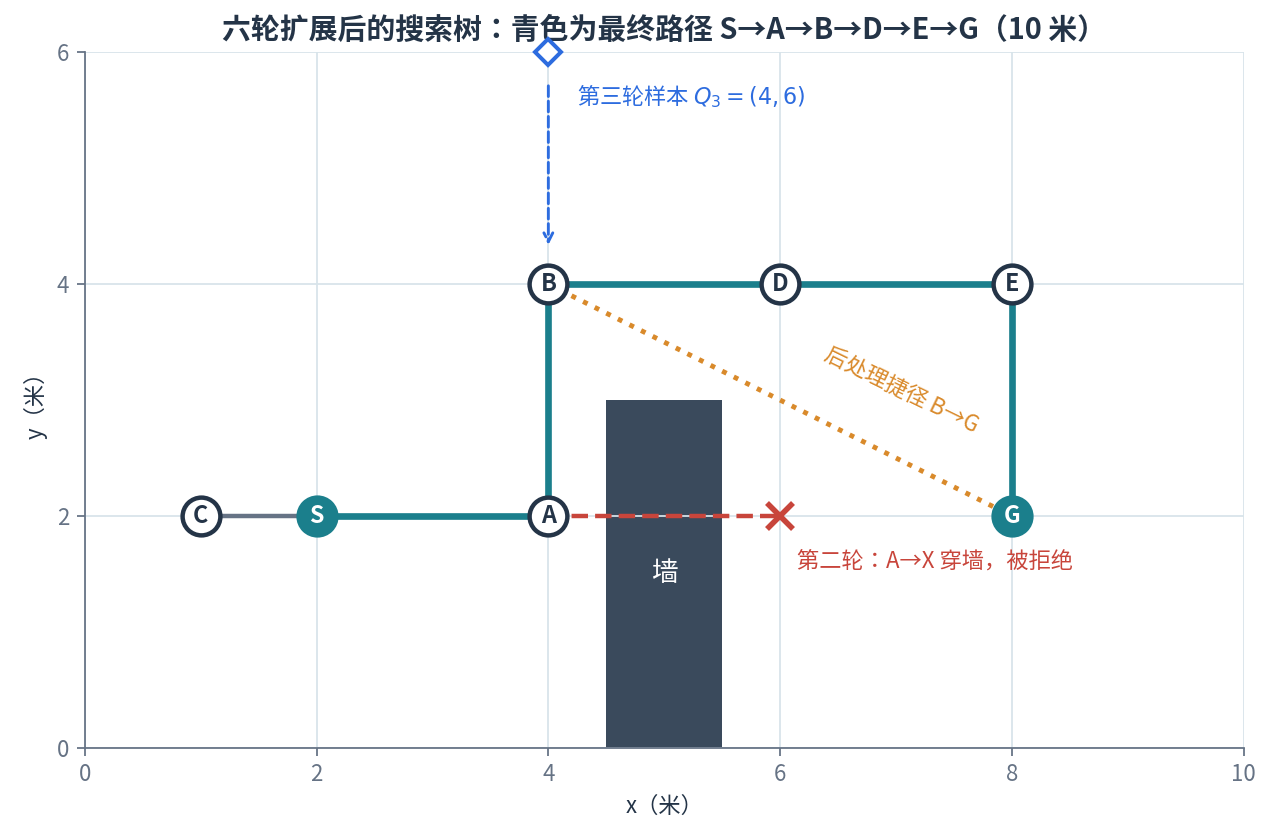
为了便于复算,下面使用一组指定的样本;实际运行时,样本由采样程序随机产生。六轮结束后的搜索树如下图,下面逐轮说明它是怎样长出来的:
第一轮:朝目标方向长出第一条边
样本 。树上只有 S,S 与样本相距 米,超过步长,所以向右前进 2 米,得到 。S → A 整段在墙的左侧,通过检查,加入 A,父节点为 S。
采样点给出探索方向,步长决定这一轮实际生成的位置:样本在 ,加入树的是 。
第二轮:两个端点都空闲,连接却穿过了墙
样本仍为 。树上有 S 和 A:
| 已有节点 | 到 的距离 |
|---|---|
| S = (2,2) | 6 米 |
| A = (4,2) | 4 米 |
选择较近的 A,向右前进 2 米,得到待检查的 。A 在墙左侧,X 在墙右侧,连接它们的线段位于 ,横坐标从 4 到 6,途中穿过了墙所在的 。
这次扩展被拒绝,X 和 A → X 都不加入树。碰撞检查的对象是整条新连接:两个端点都可用,并不代表中间经过的区域也可用。
第三轮:换一个方向,向墙顶生长
样本 :
| 已有节点 | 距离计算 | 距离 |
|---|---|---|
| S = (2,2) | 约 4.47 米 | |
| A = (4,2) | 4 米 |
选择 A。它与样本横坐标相同,向上延伸 2 米得到 。A → B 位于 ,在墙的左侧,通过检查,B 的父节点为 A。
B 的纵坐标为 4,已经高于墙顶,树由此获得了从上方绕过墙的机会。
第四轮:从起点长出另一条分支
样本 。每一轮都要在整棵树中找最近的节点:
| 已有节点 | 到 的距离 |
|---|---|
| S = (2,2) | 1 米 |
| A = (4,2) | 3 米 |
| B = (4,4) | 米 |
最近的是 S,距离 1 米小于步长,直接连到样本,得到 ,父节点为 S。
上一轮刚加入 B,这一轮样本却让起点 S 获得了扩展机会,树因此长出多条分支。C 这条分支会保留下来,后续样本仍可能引导它继续生长。
第五轮:从 B 越过墙顶
样本 :
| 已有节点 | 到 的距离 |
|---|---|
| S = (2,2) | 米 |
| A = (4,2) | 米 |
| B = (4,4) | 4 米 |
| C = (1,2) | 米 |
选择 B,向右延伸 2 米得到 。B → D 虽然经过墙的横向范围,但整段位于 ,高于墙顶,可以通过。D 的父节点为 B。
D 到 G 的距离为 米,还没进入 2 米的目标连接范围,继续采样。
第六轮:接近目标,检查最后一段
样本 。离它最近的是 D(2 米),从 D 向右延伸 2 米,正好到达样本,得到 ,父节点为 D。
E 到 G 的距离是 米,满足目标连接条件。E → G 位于 ,在墙的右侧,全程可通行,于是把 G 接到 E 上,搜索结束。
三、沿父节点取出路径
| 节点 | S | A | B | C | D | E | G |
|---|---|---|---|---|---|---|---|
| 坐标 | (2,2) | (4,2) | (4,4) | (1,2) | (6,4) | (8,4) | (8,2) |
| 父节点 | 无 | S | A | S | B | D | E |
从 G 往回查:G → E → D → B → A → S,反过来就是最终路径 S → A → B → D → E → G。共五段,每段 2 米,总长 10 米。
C 留在搜索树中,最终路径走的是另一条分支。树保存了探索过程中所有被接受的连接,父节点回溯从中取出一条通往目标的路线。
每个新节点都通过一条检查合格的边接到已有的树上,所以它也有一条从 S 出发的无碰撞路线,这个性质在树生长的每一轮都成立。
四、朝样本前进一步的计算
上面的样本都让树水平或竖直延伸。一般情况下样本在斜向位置,需要算出延伸后的坐标。
1. 斜向例子
已有节点在 ,样本在 。从节点指向样本,横向增加 3、纵向增加 4,直线长度 米。步长是 2 米,所以沿这条线走全长的 :横向 ,纵向 ,新位置为:
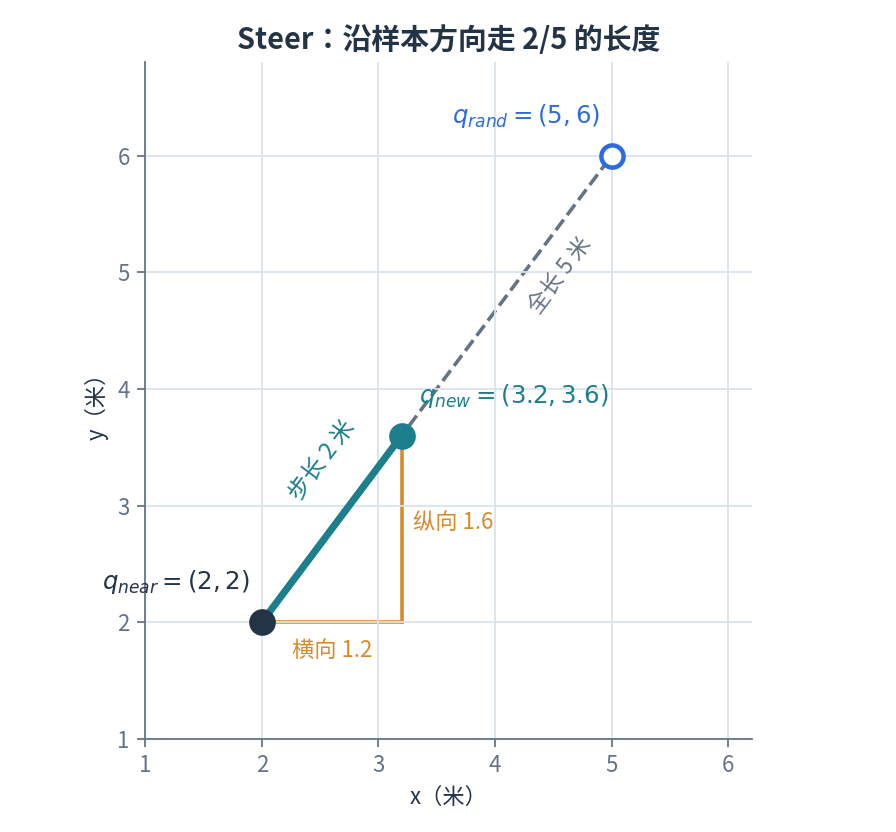
验算: 米。沿样本方向走指定距离,就是把各坐标方向的变化量按同一比例缩放。
2. 一般形式
把样本记为 ,树上离它最近的节点记为 ,最大步长记为 。两点距离 ( 表示向量长度),当 时:
样本较远时前进 ,较近时前进 ,正好到达样本; 时样本与已有节点重合,本轮跳过。这个操作通常称为 Steer,算出位置后,还要用碰撞检测决定是否接受整条连接。
五、随机采样为什么能推动树向外探索
1. 一片区域给最近的节点带来扩展机会
样本落在哪里,就由离它最近的节点尝试延伸。看一条从 0 到 10 的数轴,已有节点在 2 和 3,中点是 2.5:
| 样本所在范围 | 最近的节点 | 均匀采样时的概率 |
|---|---|---|
| 0 到 2.5 | 位于 2 的节点 | |
| 2.5 到 10 | 位于 3 的节点 |
位于 3 的节点“负责”更大的一片范围,更容易被选中,从而向右侧还没覆盖到的区域延伸。
二维空间也一样:把每个位置归给离它最近的树节点,得到各节点的 Voronoi 区域。均匀采样时,区域面积越大,节点被选来扩展的机会越多。树边缘的节点通常对应较大的区域,所以树天然有向外探索的倾向;障碍物则通过碰撞检查决定这些尝试能否真正增加新节点。
2. 目标偏置
上面的例子里,前两轮把 G 作为样本,树先朝右生长;第三轮上方的样本让树获得绕行的机会。
实际实现中常把两种采样混合:以一定概率直接选择目标,其余时候在地图范围内随机采样,称为目标偏置。例如 10% 的概率选 G、90% 的概率随机采样,这个比例是可调参数。
目标采样增加朝终点延伸的机会,空间采样提供侧向和绕行的机会。在这张地图中如果一直选 G,树会反复尝试第二轮那条穿墙的连接;正是上方的样本帮它越过了墙顶。
六、整理成算法
下面的伪代码与手算规则一致:每轮最多加入一条边,碰撞时放弃本轮,接近目标后再验证末段。
1 | 输入:地图、起点 S、目标 G、最大步长 η、最大迭代次数 N |
“整条连接可通行”包括地图边界、禁行区域和整段线段的检查:占据栅格地图可以遍历线段经过的格子,几何障碍可以计算线段与障碍是否相交。最近节点最简单的实现是遍历全部已有节点,逐一计算距离取最小值。
七、理解运行结果
1. 各项设置的影响
| 设置 | 直接影响 |
|---|---|
| 最大延伸步长 | 每条候选连接的最大长度 |
| 样本序列与目标偏置 | 扩展方向,以及由哪些节点延伸 |
| 迭代次数上限 | 本次搜索允许尝试多少轮 |
| 碰撞检查方法与精度 | 候选连接怎样被验证 |
较大的步长用较少节点就能跨过开阔区域;较小的步长能尝试更细的转向,但走完相同距离需要更多次扩展。步长和碰撞检查精度是两回事:一条 2 米长的候选边,仍然要检查整段。
不同的样本序列会长出不同的树,也可能得到不同的路径。固定随机种子,可以在相同程序和配置下重现一次搜索,便于逐步检查。
2. 迭代用完意味着什么
有限次数的搜索可能把大量尝试花在受阻的方向上。即使地图中存在绕行通道,也可能在本次预算内还没长出通向它的分支。所以达到迭代上限时,结论只是“本次搜索尚未找到路径”,而不是“不存在路径”。
在存在具有一定障碍间距的可行路径、采样持续覆盖相关空间的条件下,RRT 找到解的概率会随迭代次数增加趋近于 1,这称为概率完备性。
3. 10 米的路径还能改进
本例返回的 S → A → B → D → E → G 每条边都通过了检查,是一条几何可行路径,它的形状由采样顺序、最近节点选择和步长共同决定。
对结果做一次后处理,可以尝试直接连接 B 与 G。B 在 ,G 在 ,这条斜线经过墙的横向范围时,纵坐标从 3.75 降到 3.25,始终高于墙顶 3,可以通过。用 B → G 替换 B → D → E → G 后:
基本 RRT 只按“谁离样本最近”选择连接起点,不比较路线长短。要在树的生长过程中持续改善从 S 到各节点的累计代价,就需要选择更好的父节点、并重连附近的节点,这正是 RRT* 的做法。
小结
RRT 的一次扩展包含五个动作:采样一个位置,找到最近节点,朝样本延伸,检查整段连接,记录新节点的父节点。这些动作反复执行,树就逐渐伸向不同区域;某条分支与目标连接成功后,沿父节点回溯即可取出路径。